โฟโตแกรมเมทรีบนคลาวด์ · GNSS · PPK · แผนที่ 3D

เปลี่ยนภาพโดรนเป็นแผนที่สำรวจและโมเดล 3D

ประมวลผลภาพถ่ายทางอากาศบนคลาวด์เป็นออร์โธโมเสก พอยต์คลาวด์ DSM, DTM และโมเดล 3D ใช้ GNSS และ PPK แก้ตำแหน่งแล้วเผยแพร่ผลลัพธ์
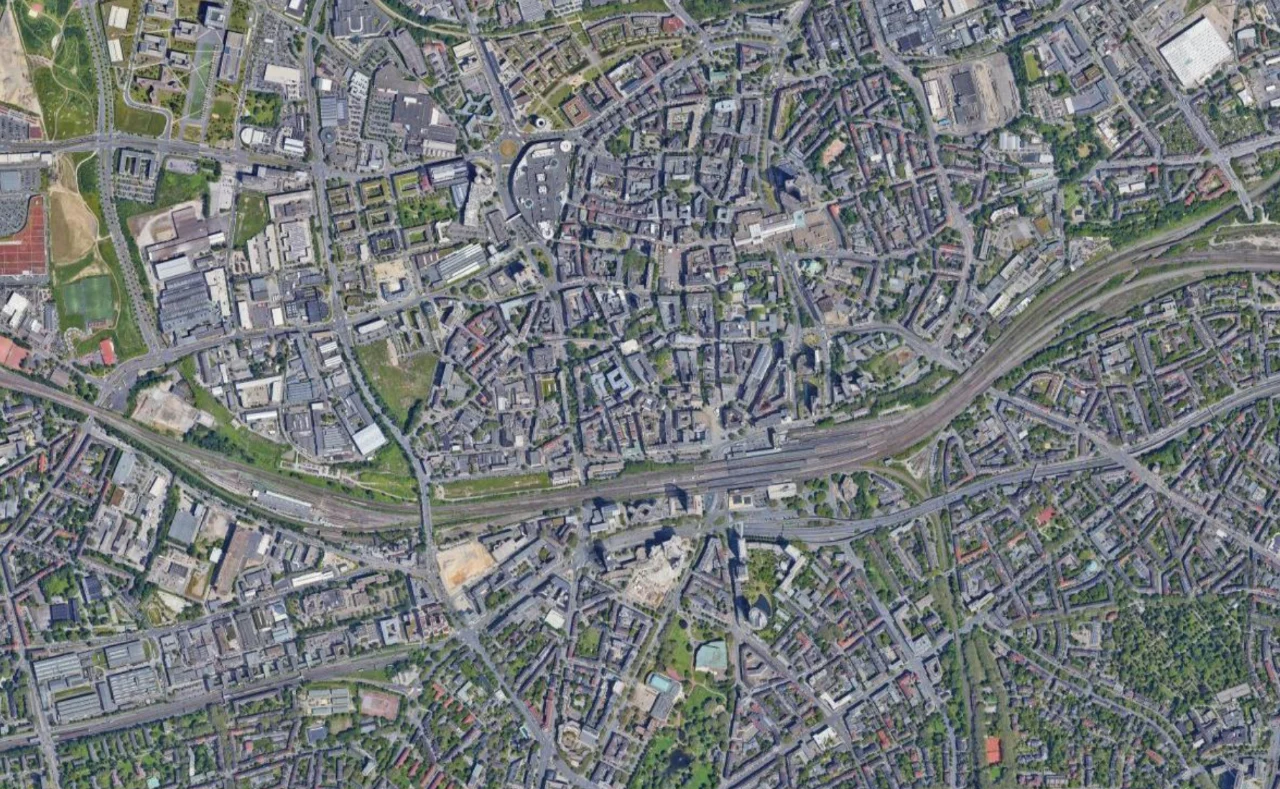
ทดลองใช้ฟรีสูงสุด 200 ภาพต่องาน รวม 3 งาน ตรวจสอบเวิร์กโฟลว์และผลลัพธ์ก่อนเลือกแพ็กเกจแบบชำระเงิน
ภารกิจทำแผนที่
เมือง
ภาพโมเสกเสร็จสมบูรณ์100%
โดรนปีกบินบินตามเส้นทางทำแผนที่ เผยภาพถ่ายทางอากาศแนวนอนทีละภาพจนเป็นโมเสกต่อเนื่อง
1,000 พอยต์ = $10แปลงค่าประมวลผลอย่างชัดเจน
สูงสุด 10,000 ภาพเครื่องมือประเมินเบื้องต้น
เก็บภาพต้นฉบับ 15 วันรวมในการประมวลผล
ผลลัพธ์ 2D + 3Dส่งมอบและดูบนคลาวด์
3×
ทดลองใช้ฟรี

ลองประมวลผลข้อมูลโดรนก่อนเลือกแพ็กเกจ

ทดลองใช้ฟรีสูงสุด 200 ภาพต่องาน รวม 3 งาน ตรวจสอบเวิร์กโฟลว์และผลลัพธ์ก่อนเลือกแพ็กเกจแบบชำระเงิน

200 ภาพสูงสุดต่องานทดลอง3 งานประมวลผลฟรีเริ่มได้โดยไม่ต้องสมัครแบบเสียเงิน
ข้อจำกัดใช้กับทดลองใช้ฟรี แพ็กเกจเสียเงินประมวลผลด้วยพอยต์
เวิร์กโฟลว์โดรนครบวงจร

จากข้อมูลภาคสนามสู่ผลลัพธ์บนคลาวด์

ประมวลผลภาพถ่ายทางอากาศบนคลาวด์เป็นออร์โธโมเสก พอยต์คลาวด์ DSM, DTM และโมเดล 3D ใช้ GNSS และ PPK แก้ตำแหน่งแล้วเผยแพร่ผลลัพธ์

01

ประมวลผล GNSS

ประมวลผลข้อมูลสำรวจ ข้อมูลอ้างอิง และคุณภาพที่รองรับเพื่อระบุตำแหน่ง GNSS

02

แก้ไขตำแหน่ง PPK

ใช้ล็อกโรเวอร์ ข้อมูลฐานหรือ CORS และเวลาถ่ายภาพเพื่อปรับปรุงตำแหน่งภาพ

03

โฟโตแกรมเมทรีบนคลาวด์

เปลี่ยนภาพซ้อนทับเป็นออร์โธโมเสก พอยต์คลาวด์ DSM, DTM โมเดล 3D และรายงาน ตามผลลัพธ์ที่สร้าง

04

แผนที่บนเว็บ

ตรวจสอบและเผยแพร่ผลที่เลือกผ่านแผนที่ 2D และ 3D บนเบราว์เซอร์

ผลลัพธ์แผนที่

ชุดภาพเดียวได้ผลลัพธ์หลักครบ

ผลลัพธ์คลาวด์สำหรับสำรวจ ก่อสร้าง เหมือง เกษตร โครงสร้างพื้นฐาน และภูมิสารสนเทศ

OR

ออร์โธโมเสก

ราสเตอร์อ้างอิงพิกัดสำหรับตรวจสอบ วัด และทำแผนที่ GIS

PC

พอยต์คลาวด์

พอยต์คลาวด์หนาแน่นสำหรับดู วิเคราะห์ และส่งออก

Z

DSM & DTM

ข้อมูลความสูงสำหรับเส้นชั้นความสูง วิเคราะห์ภูมิประเทศ วางแผนและปริมาตร

3D

3D พร้อมพื้นผิว

สร้างแบบจำลอง 3D เพื่อบันทึก ตรวจสอบ และนำเสนอ

ประมวลผลด้วยพอยต์

แพ็กเกจให้พอยต์ การประมวลผลใช้พอยต์

แพ็กเกจรวมพื้นที่และพอยต์ ระบบจองพอยต์เมื่อยืนยันงาน แพ็กเกจกำหนดความจุและยอดพอยต์

ประมวลผลมาตรฐาน 2 พอยต์ต่อภาพ

อัตราเชิงเส้น: 500 ภาพ = 1,000 พอยต์ = US$10 ราคาสุดท้ายแสดงและล็อกก่อนอัปโหลด

2 พอยต์ / ภาพ1,000 พอยต์ = US$10 · 100 พอยต์ = US$1
01 · ตรวจสอบ

ตรวจสอบข้อมูล

ตรวจสอบจำนวนภาพ ขนาดไฟล์ เมกะพิกเซล เมทาดาทาและตัวเลือก

02 · ประเมินราคา

ดูพอยต์ที่ต้องใช้

แอปแสดงพอยต์และมูลค่า USD ก่อนอัปโหลดเต็ม

03 · ยืนยัน

จองพอยต์

ระบบจองพอยต์ที่ต้องใช้เมื่อยืนยันงาน

04 · ประมวลผล

ทำงานบนคลาวด์

ประมวลผลบนคลาวด์และส่งมอบผลที่เลือก

ราคาแพ็กเกจ

เลือกพื้นที่จัดเก็บและพอยต์ประมวลผล

เริ่มทดลอง 3 งาน งานละไม่เกิน 200 ภาพ ค่าเริ่มต้นคือรายปี และ Standard รายปีราคา US$800 / ปี เป็นตัวเลือกคุ้มค่าสำหรับมืออาชีพ

Starter

สำหรับนักสำรวจและทีมขนาดเล็ก
$300 / ปี
ประหยัดประมาณ 44% เทียบกับจ่ายรายเดือน 12 เดือน
250 GBพื้นที่จัดเก็บที่รวม
18,000พอยต์ที่รวม
  • พื้นที่ทำงานโฟโตแกรมเมทรีบนคลาวด์
  • เข้าถึงเวิร์กโฟลว์ GNSS และ PPK
  • ดูผลลัพธ์ 2D และ 3D
  • ใช้พอยต์สำหรับงานประมวลผล
เลือก Starter
คุ้มค่าที่สุด · $800 / ปี

Standard

สมดุลสำหรับงานมืออาชีพประจำ
$800 / ปี
ประหยัดประมาณ 44% เทียบกับจ่ายรายเดือน 12 เดือน
1 TBพื้นที่จัดเก็บที่รวม
48,000พอยต์ที่รวม
  • พื้นที่ทำงานโฟโตแกรมเมทรีบนคลาวด์
  • เข้าถึงเวิร์กโฟลว์ GNSS และ PPK
  • ดูผลลัพธ์ 2D และ 3D
  • ใช้พอยต์สำหรับงานประมวลผล
เลือก Standard

Advanced

สำหรับทีมใหญ่และประมวลผลจำนวนมาก
$2,000 / ปี
ประหยัดประมาณ 44% เทียบกับจ่ายรายเดือน 12 เดือน
2 TBพื้นที่จัดเก็บที่รวม
120,000พอยต์ที่รวม
  • พื้นที่ทำงานโฟโตแกรมเมทรีบนคลาวด์
  • เข้าถึงเวิร์กโฟลว์ GNSS และ PPK
  • ดูผลลัพธ์ 2D และ 3D
  • ใช้พอยต์สำหรับงานประมวลผล
เลือก Advanced

Enterprise

สำหรับองค์กรที่มีงานขนาดใหญ่ประจำ
$5,000 / ปี
ประหยัดประมาณ 44% เทียบกับจ่ายรายเดือน 12 เดือน
5 TBพื้นที่จัดเก็บที่รวม
300,000พอยต์ที่รวม
  • พื้นที่ทำงานโฟโตแกรมเมทรีบนคลาวด์
  • เข้าถึงเวิร์กโฟลว์ GNSS และ PPK
  • ดูผลลัพธ์ 2D และ 3D
  • ใช้พอยต์สำหรับงานประมวลผล
เลือก Enterprise

พอยต์เป็นยอดสำหรับประมวลผล ซื้อเพิ่มได้โดยไม่เปลี่ยนแพ็กเกจ พอยต์รายปีต่ออายุในแต่ละรอบบิล

เครื่องคำนวณประมวลผล

ประเมินพอยต์ก่อนอัปโหลด

เครื่องคำนวณใช้ 2 พอยต์ต่อภาพ เก็บต้นฉบับ 15 วัน แอปตรวจสอบอัตราที่ใช้และล็อกราคาก่อนอัปโหลด

วิธีประเมิน

ปรับจำนวนภาพและเลือกแพ็กเกจเพื่อเทียบยอด อัตรา 2 พอยต์ต่อภาพ เก็บต้นฉบับ 15 วัน

ภาพพอยต์มาตรฐานเทียบเท่า USD
100200US$2
5001,000US$10
1,0002,000US$20
2,0004,000US$40
5,00010,000US$100
10,00020,000US$200
102,5005,0007,50010,000
1,000 พอยต์ค่าประมวลผลครั้งแรกโดยประมาณ
US$10มูลค่าประมวลผลเทียบเท่า
48,000 พอยต์ยอดพอยต์ที่รวมในแพ็กเกจ
47,000 พอยต์ยอดคงเหลือหลังหนึ่งงานโดยประมาณ
ยอดเพียงพอ อัตรา 2 พอยต์ต่อภาพรวมเก็บ 15 วัน ตัวเลือกเก็บเพิ่มเติมแสดงก่อนยืนยัน
ทีละขั้นตอน

ลำดับการประมวลผลงานครั้งแรก

ทำตามลำดับในบทเรียนพื้นฐานพร้อมภาพ

  1. นำเข้าภาพ

    เปิด Photos จากแถบเครื่องมือ Drone Collab แล้วไปที่ Upload เพื่อโหลดข้อมูลตัวอย่างผ่านลิงก์ Google Drive รอจนแถบความคืบหน้าครบและกลุ่มภาพแสดงสถานะ Ready

  2. ตั้งค่าประมวลผล

    คลิกไอคอน Ortho Processing รูปสี่ช่องบนแถบเครื่องมือ แล้วเลือก New Processing ใน Choose Photo Groups ให้เลือกกลุ่มที่มีสถานะ Ready ในขั้นตอน Outputs ให้เลือกผลลัพธ์ที่ต้องการ บางรายการอาจบังคับ ไม่พร้อมใช้งาน หรือขึ้นอยู่กับแพ็กเกจ

  3. ตรวจสอบแล้วเริ่ม

    เปรียบเทียบ Required Points กับ Current Points และยอดหลังประมวลผล คลิก Start Processing ระบบจะหัก points เมื่อรับงานแล้ว

  4. ดูผลลัพธ์

    เปิด My Processing ใน Ortho Processing เพื่อติดตามงานบนคลาวด์ เมื่อประมวลผลสำเร็จ ผลลัพธ์จะปรากฏใน Layers ของโปรเจกต์ตามภาพตัวอย่างสุดท้าย

จัดการภาพ

แคตตาล็อกภาพถ่ายทางอากาศ

ตรวจสอบภาพก่อนประมวลผล

เรียกดูกลุ่มภาพ ค้นหาชื่อไฟล์หรือโฟลเดอร์ ดูพรีวิวและเมทาดาทาเพื่อตรวจภาพก่อนประมวลผล

  • กลุ่มภาพและรายการไฟล์ที่ค้นหาได้
  • พรีวิวภาพพร้อมซูม
  • รายละเอียดไฟล์และเมทาดาทาภาพ
ดูเวิร์กโฟลว์ภาพ
ภาพหน้าจอจริง · คลิกเพื่อขยาย
ประมวลผลบนคลาวด์

ประมวลผลออร์โธโมเสก

ติดตามงานและเข้าถึงผลลัพธ์

ติดตามความคืบหน้าและงานเสร็จ เปิดเป็นเลเยอร์หรือดาวน์โหลดรายงาน ออร์โธโมเสก พอยต์คลาวด์ DSM, DTM และ 3D tiles ที่มี

  • สถานะและความคืบหน้า
  • ผลลัพธ์พร้อมดาวน์โหลด
  • เปิดผลลัพธ์เป็นเลเยอร์โครงการ
ทำตามบทเรียนประมวลผล
ภาพหน้าจอจริง · คลิกเพื่อขยาย
ระบุตำแหน่ง

GNSS, PPK และจีโอแท็ก

เตรียมตำแหน่งสำหรับเวิร์กโฟลว์ภาพ

ใช้ข้อมูลฐานและโรเวอร์ที่รองรับเพื่อ GNSS แบบสถิตหรือ PPK เชื่อมผลตำแหน่งกับภาพด้วยจีโอแท็ก

  • ระบุตำแหน่ง GNSS แบบสถิต
  • เวิร์กโฟลว์ PPK ฐานและโรเวอร์
  • จีโอแท็กภาพ
อ่านคู่มือ GNSS และ PPK
ภาพหน้าจอจริง · คลิกเพื่อขยาย
นำเสนอแผนที่

เตรียมและแชร์แผนที่

นำเสนอผลด้วยเค้าโครงแผนที่ชัดเจน

จัดชื่อ คำอธิบาย สเกล ทิศเหนือ และแผนที่แทรก พิมพ์หรือส่งออก แล้วใช้ Share Map Settings เผยแพร่และแชร์

  • เค้าโครงและองค์ประกอบแผนที่
  • พิมพ์และส่งออก PDF
  • เผยแพร่และแชร์แผนที่
ดูการพิมพ์ ส่งออก และแชร์
ภาพหน้าจอจริง · คลิกเพื่อขยาย
คำถามที่พบบ่อย

สิ่งที่ควรรู้ก่อนประมวลผล

แพ็กเกจรวมพื้นที่และพอยต์ ระบบจองพอยต์เมื่อยืนยันงาน แพ็กเกจกำหนดความจุและยอดพอยต์
1,000 พอยต์ = US$10 · 100 พอยต์ = US$1. เทียบเท่า USD.
เครื่องคำนวณใช้ 2 พอยต์ต่อภาพ เก็บต้นฉบับ 15 วัน แอปตรวจสอบอัตราที่ใช้และล็อกราคาก่อนอัปโหลด
ภาพต้นฉบับเก็บชั่วคราว 15 วันรวมในราคา ผลลัพธ์สุดท้ายที่เก็บใช้พื้นที่แพ็กเกจ
ผลมาตรฐานมีออร์โธโมเสก DSM, DTM พอยต์คลาวด์ 3D และรายงาน การเลือกเพิ่มไม่เพิ่มอัตรา 2 พอยต์ต่อภาพ
ทดลองใช้ฟรีสูงสุด 200 ภาพต่องาน รวม 3 งาน ตรวจสอบเวิร์กโฟลว์และผลลัพธ์ก่อนเลือกแพ็กเกจแบบชำระเงิน
ประเมินเบื้องต้นสูงสุด 10,000 ภาพ เกิน 2,000 ต้องตรวจความจุ RAM พื้นที่และการส่งมอบก่อนยืนยัน

ลอง Drone Collab ฟรีด้วยภาพของคุณ

ทดลองใช้ฟรีสูงสุด 200 ภาพต่องาน รวม 3 งาน ตรวจสอบเวิร์กโฟลว์และผลลัพธ์ก่อนเลือกแพ็กเกจแบบชำระเงิน

เริ่มทดลองใช้ฟรี