IMU & GNSS
GNSS และ IMU integration: เข้าใจข้อมูลเพิ่มเติม
การ วัด ความ ยาว ของ เส้น ผ่า ศูนย์กลาง
7 อ่านเมื่อยอ่านบทความ
โค โล เซี ยม
การสํารวจระบบภาพจําลอง, GNSS, IMU, GIS และวิธีสัมผัสระยะไกล คําอธิบายเชิงเทคนิค ทําการทดลองตัวอย่างและตรวจสอบสนาม สําหรับคนที่เปลี่ยนภาพถ่ายทางอากาศ เป็นแผนที่ที่ใช้ได้

การ วัด ความ ยาว ของ เส้น ผ่า ศูนย์กลาง
บอร์ เซพ พรรณนา ถึง ความ สัมพันธ์ ระหว่าง กล้อง ถ่าย รูป กับ โครง สร้าง ที่ ทํา ให้ น้ํา หนัก ตัว.
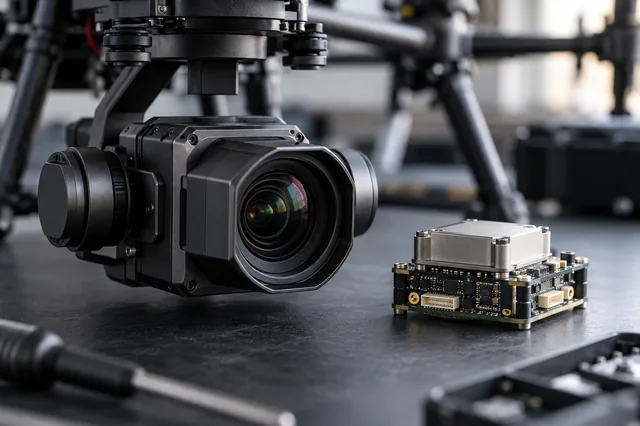
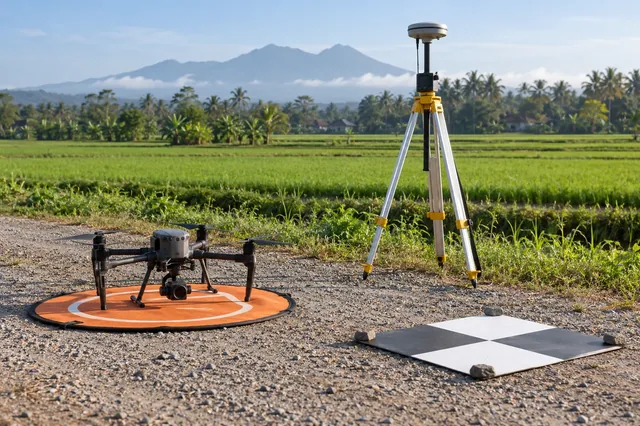
ตัวรับสัญญาณ GNSS ประมาณตําแหน่งของการอ้างอิงเสาอากาศที่กําหนดไว้ ในขณะที่ภาพถูกสร้างขึ้นรอบศูนย์มุมมองกล้อง
มุมของออยเลอร์บรรยายการวางแนวผ่านชุดการหมุนแบบลําดับ
โครง ร่าง ของ ตัว รับ สัญญาณ, โครง เครื่อง บิน, กรอบ กล้อง, และ โครง สร้าง โลก ล้วน แต่ ใช้ แกน ต่าง ๆ กัน ได้.
เครื่อง วัด ความ ร้อน และ ความ ไว ของ ความ ไว อาจ แตก ต่าง กัน ไป ใน เรื่อง อุณหภูมิ และ อุณหภูมิ ที่ วัด ภาย ใน เครื่อง มือ อาจ ทํา ให้ อากาศ รอบ ๆ หด ตัว.
ค่าเบี่ยงเบนมาตรฐานจะตรวจสอบว่า ค่าความแปรผันของการเปลี่ยนแปลง ของการวัดเฉลี่ยด้วยเวลาที่คํานวณได้
การสั่นสะเทือนของเฟรมอากาศ ไปถึงเซนเซอร์ความยืดหยุ่น ผ่านภูเขาของมัน และสามารถสร้างมากกว่า การสั่นความถี่สูง
อคติแบบเร่งความเร็ว คือ ค่าผิดที่เพิ่มเข้าไป ในแรงเฉพาะ
อคติของกล้องกราฟ เป็นค่าชดเชยที่ยังคงอยู่ หลังจากการเคลื่อนที่ของเส้นเสียงจริงถูกถอดออกไป
หน่วย วัด ความ ถี่ ของ น้ํา จะ ส่ง แรง ที่ มี ต่อ เส้น ผ่า ศูนย์กลาง และ แรง เฉพาะ ตาม แกน สัมผัส.
เมื่อ ไร ที่ การ ผสม ผสาน รูป ถ่าย จาก ระบบ กล้อง หลาย ระบบ เสริม โครงการ หนึ่ง ให้ แข็ง แรง และ ทํา ให้ เกิด ความ ไม่ แน่นอน ที่ เลี่ยง ได้ เมื่อ ไร? คํา แนะ นํา ที่ ใช้ ได้ จริง เพื่อ นํา ไป ใช้ ใน ทาง เลือก ต่าง ๆ, ทดสอบ การ ดําเนิน งาน ที่ ควบคุม ได้, การ คํานวณ ล่วง หน้า, และ การ ตรวจ สอบ แบบ เอกเทศ ที่ จําเป็น สําหรับ ผล ที่ ไม่ มี วัน ล้ม เหลว.
ไม่มีบทความที่เข้าคู่กับ ลองใช้คําเทคนิคที่กว้างกว่านี้