การวัดนี้หมายความว่า
บอร์ เซพ พรรณนา ถึง ความ สัมพันธ์ ระหว่าง กล้อง ถ่าย รูป กับ โครง สร้าง ที่ ทํา ให้ น้ํา หนัก ตัว. มันแตกต่างจากแขนคาน ซึ่งเป็นคําแปลระหว่างจุดกําเนิด ความผิดพลาดของแนวโค้งเล็กๆ สามารถตัดรังสีออกได้ ด้วยปริมาณที่ขึ้นอยู่กับช่วง และดูเรขาคณิต การติดตั้งเครื่องกล, การประชุมหมุนซอฟต์แวร์ และกล้องใด ๆ ยิมบอลรัฐทั้งหมด สําหรับ เหงือก ที่ เคลื่อน ไหว แล้ว ความ ยาว อัน ยืดหยุ่น อย่าง หนึ่ง อาจ ไม่ พอ เพียง นอก จาก การ สังเกต และ รวม เข้า กับ โซ่ เปลี่ยน แปลง.
ขั้น ตอน การ ทํา งาน ที่ ไม่ อาจ ทํา ได้
บันทึกการวางตัวแบบแข็งตัว และระบุการหมุนของเหงือก ระหว่างหน่วยแรงเฉื่อยกับกล้อง การ จัด ระบบ แบบ นี้ จะ ช่วย ให้ คุณ ปรับ ปรุง รูป แบบ การ เรียง ตัว ของ คุณ ได้. หลีกเลี่ยงการประมาณตัวแปรที่สังเกตได้ต่ําหลายอัน จากแถบที่เกือบเหมือนกัน เก็บค่าความจุต่าง ๆ แยกออกจากการปรับระดับภายในของกล้อง และค่าของแขน บันทึกว่าระบบการประมวลผลนี้ ใช้ข้อจํากัดการวางแนวการจัดอันดับโดยตรงหรือไม่ หรือช่วยให้การสังเกตภาพมาปรับทัศนคติของกล้องได้
การ คํานวณ และ การ ตี ความ แบบ อุปมา
สําหรับ กล้อง ที่ มอง ลึก ลง ไป ใน ระยะ 120 เมตร ไป จน ถึง ผิว แบน การ วัด แบบ ไม่ มี การ ปรับ ปรุง 0.1 องศา นั้น เท่า กับ 120 เท่า ของ สีแทน 0.1 องศา หรือ 0.21 เมตร ของ การ เปลี่ยน แปลง ของ รังสี. ความไวทางเรขาคณิตนี้ ไม่ใช่ความแม่นยําของแผนที่ การบรรเทาความอดอยาก เรขาคณิตภาพแยก และต่อมาการปรับปรุงเปลี่ยนแปลงผลสุดท้าย มุม เล็ก ๆ เดียว กัน นี้ ทํา ให้ เกิด การ เปลี่ยน แปลง ของ รังสี ประมาณ สอง เท่า ซึ่ง ช่วย อธิบาย ว่า ทําไม ปัญหา การ เรียง จึง อาจ ดู เหมือน ไม่ ขึ้น อยู่ กับ ความ สูง.

การตรวจคุณภาพและวินิจฉัยความล้มเหลว
จําแนกรูปแบบต่าง ๆ ที่ไม่ต่อเนื่อง โดยตําแหน่งหัวและภาพ แทนที่จะอาศัยเฉพาะค่ารากที่สองของรากโลกเท่านั้น เก็บคุณสมบัติอิสระจากการปรับและทดสอบการเข้าครอบครองแยก ถ้าเป็นไปได้ กาเลือกว่า จะแก้ไขค่าความไวชัตเตอร์ที่ปรากฏอยู่ ไม่ได้เป็นการชดเชยเวลาที่ไม่ถูกต้อง, การปรับค่าเฟรมภาพ, หรือรุ่นกล้อง รักษาความไม่มั่นคงและประวัติการติดตั้ง หลัง จาก การ เมานท์ หรือ เปลี่ยน ค่า เจียมบาล แล้ว ให้ ตรวจ สอบ การ จัด แนว ตั้ง อีก แทน ที่ จะ ทํา การ ปรับ ตั้ง แบบ เดิม เพียง เพราะ ค่า ของ มัน มี อยู่.
สร้างห่วงโซ่หลักฐาน
เก็บการสังเกตเดิมที่ได้รับ, บันทึกเหตุการณ์จากกล้อง, การปรับแต่งเซ็นเซอร์, และประมวลผลปูมบันทึกเข้าด้วยกัน ก่อนที่จะแก้ไขอะไร ทํางานกับสําเนาและบันทึก checksums เพื่อให้ความไม่ตรงกันในภายหลังสามารถติดตามการป้อนข้อมูลบางส่วน เชื่อมโยงตารางหลักฐานที่มีประโยชน์กับแต่ละชื่อภาพไปยังเวลาเหตุการณ์, บันทึกวิถี, สถานะการแก้ปัญหา, และเหตุผลที่ไม่สามารถป้องกันได้ รายการที่สูญหายสมควรได้รับการสืบสวน ก่อนที่จะเริ่มสร้างใหม่ แผนที่ที่มีเสน่ห์ไม่สามารถเรียกคืนการสังเกต ที่ไม่เคยถูกบันทึกหรือจัดตั้ง
แยกความแม่นยําออกจากความแม่นยําของอ้างอิง
การ เดิน ทาง ที่ แออัด กัน แน่น การ ตรวจ สอบ ไม่ ได้ พิสูจน์ ว่า การ ตรวจ สอบ ความ สูง การ เริ่ม ต้น ของ เครื่อง รับ สัญญาณ หรือ เวลา ที่ กล้อง รับ แสง นั้น ถูก ต้อง. ปฏิบัติต่อรายการเหล่านั้นเป็นส่วนแยกของห่วงโซ่วัด การ ตรวจ สอบ ความ เสมอ ต้น เสมอ ปลาย ภาย ใน ที หลัง ก็ จะ เทียบ กับ ลักษณะ การ สํารวจ โดย ไม่ ขึ้น กับ การ ปรับ ตัว ใด ๆ. รายงานอคติทางทิศ เช่นเดียวกับการกระดอน เนื่องจากการกระจัดที่เกือบคงที่ สามารถอยู่ร่วมกันได้ กับค่าเบี่ยงเบนมาตรฐานที่ประมาณกันน้อย
ออกแบบการเปรียบเทียบที่ควบคุมได้
เปลี่ยนตัวเลือกหนึ่งในการประมวลผลทีละครั้ง และคงผลลัพธ์ทั้งสองแบบ เปรียบเทียบช่วงเวลาทั่วไป และสับเซตภาพเดียวกัน แทนที่จะปล่อยให้ตัวหยุดต่าง ๆ ปลอมตัวผล จําแนกความแตกต่างของพิกัดกับเวลา ความเร็ว อัตราการเปลี่ยน และสถานะการแก้ปัญหา ขั้น ตอน หนึ่ง, การ ลอย อย่าง ราบ รื่น, และ การ ขยับ เขยื้อน เป็น ระยะ ๆ แสดง ถึง กลไก ที่ ต่าง ออก ไป. คุณ อาจ จะ ไม่ อยาก อ่าน บทความ ที่ ลง ใน วารสาร นี้.
ทําให้ความไม่แน่นอนทํางาน
สร้างความไม่แน่นอนด้วยคอลัมน์สําหรับแหล่ง, หน่วย, อาจมีความลําเอียง, พฤติกรรมชั่วคราว, และหลักฐานที่ใช้ประเมินมัน การรวมองค์ประกอบอิสระจากกัน ผ่านความแปรปรวนเฉพาะเมื่อ ตัวแปรอิสระสามารถลบได้ เก็บ ข้อ ผิด พลาด ที่ เกี่ยว ข้อง กัน และ ผล กระทบ ที่ ไม่ ทราบ จัก กัน ซึ่ง มอง เห็น ได้ ใน ระบบ แทน ที่ จะ แบ่ง ให้ เป็น จํานวน ภาพ. การแปลความไม่มั่นใจที่เกิดขึ้นเป็นงานจริง: ค้นหาสินทรัพย์การเปรียบเทียบความสูงหรือประเมินการย้ายขอบเขตอาจต้องใช้คําตัดสินใจยอมรับที่แตกต่างกันแม้ว่าพวกเขาจะใช้รวบรวมภาพพื้นฐานเดียวกัน
ตรวจสอบตําแหน่งอิสระ
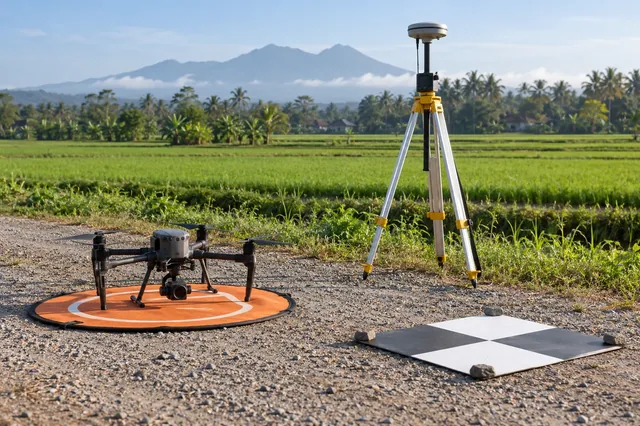
การแบ่งจ่ายเช็คอิสระ ผ่านร่องรอยแผนที่ และข้ามพื้นผิวที่เกี่ยวข้อง บันทึก การ เปรียบ เทียบ แต่ ละ จุด ใน การ อ้างอิง มี การ วัด อย่าง ไร, การ ระบุ ศูนย์กลาง ของ จุด นี้ ใน ผล ผลิต อย่าง ไร, และ ภูมิ ประเทศ รอบ ๆ ทํา ให้ การ เปรียบ เทียบ ที่ มั่นคง นั้น เป็น ไป ได้ ไหม. การ ตรวจ สอบ ดู ตัว อย่าง ที่ ใช้ ได้ ผล จริง อย่าลบเช็คยาก ๆ อย่างเงียบๆ เพื่อตรวจสอบข้อมูล เอกสารที่ปกปิด และแยกแยะปัญหาการเข้าครอบครอง ที่ได้แสดงออกมา จากปัญหาการอ้างอิงหรือการตีความ ก่อนที่จะยอมรับการส่งมอบ
รักษาบริบทที่ปล่อย
ส่งมอบ ควรระบุวันที่สังเกต กรอบอ้างอิงพิกัด แนวตั้ง มาตราเวลา ปรับค่าเซ็นเซอร์ รุ่นประมวลผล และการตรวจสอบจริง รวม ช่วง เวลา ใด ก็ ได้ ที่ อาศัย วิธี การ นํา ร่อง ที่ เสื่อม ทราม และ อธิบาย วิธี ที่ รูป ปั้น เหล่า นั้น ถูก จัด การ. รักษารายการที่อ่านได้ของเครื่อง ข้างๆตัวโน้ตที่มนุษย์อ่านได้ ตัวทบทวนควรจะสามารถทําซ้ําการสังเกตที่ใช้ได้ และเข้าใจข้อจํากัด โดยไม่ต้องเข้าถึงตัวดําเนินการเดิม หรือภาพที่จับต้องได้ของตัวแสดงโครงงานของโปรแกรมชั่วคราว
ทดสอบการตัดสินใจ ไม่ใช่แค่แฟ้ม
อธิบายการตัดสินใจของแม่น้ําดิ่ง ก่อนที่จะเลือกการยอมรับ แผนที่ ที่ มอง เห็น ได้ รอบ ๆ, การ เปรียบ เทียบ การ สํารวจ ซ้ํา แล้ว ซ้ํา อีก, และ การ วัด ทาง วิศวกรรม อาจ ใช้ เอกสาร ที่ ดู คล้าย ๆ กัน ได้ ขณะ เดียว กัน ก็ ต้องการ หลัก ฐาน ต่าง ๆ. เขียนค่าความทนของหน่วยทางกายภาพ และระบุรอยเท้าที่ใช้มัน หาก เช็ค ที่ มี ไม่ ได้ ครอบ คลุม สภาพ การณ์ แบบ ผิว เผิน หรือ การ ทํา งาน จง ระบุ ช่อง ว่าง นั้น อย่าง ชัดเจน. นี่จะทําให้การยอมรับในเงื่อนไขมีประโยชน์ นักวิเคราะห์สามารถปล่อยส่วนสนับสนุนได้ เก็บส่วนที่หมายหัวไว้เพื่อการสืบสวน
แยกแยะข้อสันนิษฐานจากข้อสังเกต
จด บันทึก การ ตี ความ สั้น ๆ เกี่ยว กับ การ แยก ปริมาณ, การ คํานวณ, และ การ สันนิษฐาน. ตัว อย่าง ที่ เป็น ตัว อย่าง ที่ มี ค่า ใน บทความ นี้ เป็น ตัว อย่าง ของ กลไก แทน ที่ จะ ใช้ การ วัด โครงการ ก่อน ตัดสิน ใจ อย่าง ที่ ทํา ได้. สําหรับค่าที่ไม่แน่ใจ ให้ทําซ้ําการคํานวณในช่วงที่ไม่สามารถ simpect และดูว่าข้อสรุปเปลี่ยนแปลง ถ้า เป็น เช่น นั้น การ ได้ หลัก ฐาน ที่ ดี กว่า ว่า การ ใส่ ข้อมูล เข้า ไป อาจ มี ค่า มาก กว่า การ ปรับ เปลี่ยน วิธี การ แปรรูป ที่ ไม่ เกี่ยว ข้อง กัน. จง พิจารณา ผล ที่ ได้ มา อีก อย่าง หนึ่ง เพื่อ ผู้ ทบทวน จะ เข้าใจ ว่า ทําไม จึง มี การ ตัดสิน ว่า การ ทํา งาน ที่ เลือก ไว้ นั้น มี ผล เพียง พอ.
ใช้ผลในโครงการการแผนที่
Orthomosoic Maping Software มีประโยชน์มากที่นี่ เมื่อผลลัพธ์ที่ออกมายังคงเชื่อมต่ออยู่กับข้อมูลนําเข้าและการตรวจสอบ โครงการ Drone Collab สามารถถือว่าเป็นปลายทางแบบหนึ่งในการประมวลผล ขณะที่นักวิเคราะห์ยังรับผิดชอบต่อการตีความแบบประสานงาน, การตรวจสอบความถูกต้องอิสระ, และความเหมาะสมสําหรับการวัดที่ตั้งใจ (DroneCollab) ยืนยันการนําเข้าและส่งออกของโครงการจริง แทนการสมมุติว่าชื่อผลิตภัณฑ์นั้นยืนยันการรองรับหรือความถูกต้องแล้ว