Apa arti pengukuran sebenarnya
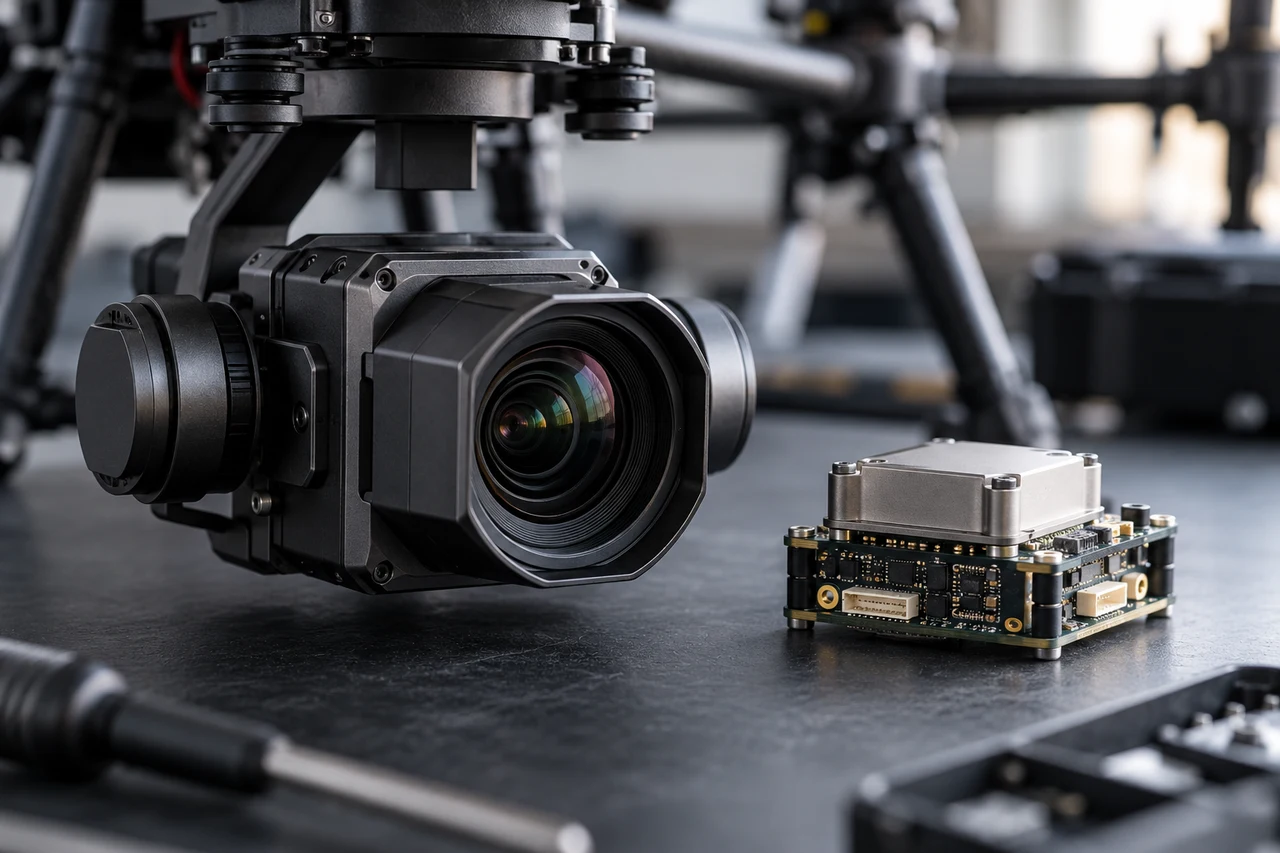
Borosan menggambarkan hubungan angular antara kamera dan navigasi atau bingkai inersia. Ini berbeda dari lengan tuas, yang merupakan terjemahan antara asal-usul. Kesalahan alignmen agularis kecil dapat menggantikan sinar yang diproyeksikan dengan jumlah yang tergantung pada jangkauan dan geometri tampilan. Instalasi mekanis, konvensi rotasi perangkat lunak, dan semua masalah gimbal kamera. Untuk gimbal yang bergerak, satu kebosanan tetap mungkin tidak cukup kecuali orientasi yang berubah diamati secara terpisah dan dimasukkan ke dalam rantai transformasi.
Prosedur kerja yang dapat diperbaiki
Rekam orientasi mounting yang kaku dan mengidentifikasi putaran gimbal antara unit inersia dan kamera. Mula dari engambil dengan keselarasan mekanis terdokumentasi, kemudian gunakan desain kalibrasi yang mengandung heading bervariasi, lihat arah, dan secara independen diketahui fitur di mana metode tersebut memerlukannya. Jangan coba - coba memperkirakan beberapa parameter yang lemah dan dapat diamati dari jalur lurus yang hampir sama. Jaga nilai kebosanan terpisah dari kalibrasi interior kamera dan nilai lengan tuas. ¡Leadon Record apakah sistem pengolahan menggunakan kekangan orientasi langsung atau memungkinkan pengamatan gambar untuk mendefinisikan kembali sikap kamera.
Perhitungan dan penafsiran illustektif
Untuk sebuah kamera pandang ke bawah yang illustrasi pada kisaran 120 meter ke permukaan datar, ofset 0.1 derajat angular yang tidak termodelkan sesuai dengan sekitar 120 kali tan 0.1 derajat, atau 0.21 meter perpindahan sinar. Kepekaan geometri ini bukan akurasi pemetaan yang diharapkan. Relief terrain, geometri persimpangan gambar, dan penyesuaian selanjutnya mengubah hasil akhir. Pada jarak dua kali lipat, sudut kecil yang sama menghasilkan kira - kira dua kali perpindahan sinar, yang membantu menjelaskan mengapa problem perataan mungkin tampak bergantung ketinggian.

Pemeriksaan dan diagnosis kegagalan mutu mutu Yaho
Periksa pola residual dengan posisi heading dan image daripada hanya mengandalkan akar global berarti nilai kuadrat. ¡Holden keluar fitur independen dari kalibrasi dan menguji akuisisi terpisah jika mungkin. Simaklah bahwa pembetulan yang jelas - jelas membosankan tidak cocok untuk waktu yang salah, pengaturan bingkai, atau model kamera. Kepastian dan sejarah pemasangan. Setelah mengayomi atau mengubah konfigurasi gimbal, verifikasi alignment lagi daripada membawa maju kalibrasi sebelumnya hanya karena nilai numeriknya tersedia.
Membangun rantai bukti
¡Keep the original receiver observations, catatan kejadian kamera, konfigurasi sensor, dan pemrosesan log bersama-sama sebelum menyunting apa pun. Bekerja pada salinan dan record file checksums sehingga ketidakcocokan yang kemudian dapat ditelusuri ke input tertentu. Tabel bukti yang berguna berkait dengan setiap nama gambar pada waktu peristiwa, catatan lintasan, status penyelesaian, dan alasan eksklusinya. Entri-entri yang hilang layak diselidiki sebelum rekonstruksi dimulai; peta yang menarik tidak dapat memulihkan pengamatan yang tidak pernah direkam atau menetapkan jam mana yang diberikan timestamp yang tidak tercatat.
Presisi terpisah dari ketepatan referensi
Sebuah solusi navigasi yang tersusun rapat menggambarkan pengulangan di bawah asumsi yang digunakan oleh estimatornya. Ini tidak membuktikan bahwa koordinat dasar, sistem ketinggian, asal sensor, atau waktu pendedahan kamera benar. vicedon menganggap item-item tersebut sebagai bagian terpisah dari rantai pengukuran. Ke konsistensi internal pertama yang diperiksa oleh OFT, kemudian dibandingkan dengan fitur survei independen yang ditahan dari penyesuaian apapun. Æðaða melaporkan bias arah dan juga penyebaran, karena perpindahan yang hampir konstan dapat hidup berdampingan dengan posisi deviasi standar yang sangat kecil diperkirakan.
Desain desain perbandingan yang dikendalikan
WISTER berubah satu pilihan pengolahan pada satu waktu dan mempertahankan kedua keluaran. Ajarlah dia dengan interval waktu yang sama dan subset gambar yang sama, daripada membiarkan eksklusi yang berbeda untuk menyamarkan efeknya. Plotkanlah perbedaan koordinat terhadap waktu, kecepatan, laju putar, dan status penyelesaian. Langkah, hanyutan halus, dan osilasi periodik menyarankan mekanisme yang berbeda. Ia menuliskan tanda tangan yang diharapkan sebelum melihat hasilnya; ini mengurangi godaan untuk menjelaskan setiap pola setelah fakta atau memilih pengaturan semata - mata karena laporan mereka terlihat lebih baik.
Membuat ketidakpastian menjadi operasional
Wécaries membuat daftar ketidakpastian dengan kolom untuk sumber, unit, kemungkinan bias, perilaku temporal, dan bukti yang digunakan untuk memperkirakannya. Komponen acak bebas kombinasi .yang hanya berbeda ketika kemerdekaan dapat dipertahankan. menjaga kesalahan referensi bersama dan efek sistematis yang tidak diketahui terlihat daripada membaginya dengan jumlah foto. Terjemahkan ketidakpastian yang dihasilkan ke dalam tugas yang sebenarnya: mengalokasikan aset, membandingkan elevasi, atau memperkirakan perpindahan batas mungkin memerlukan keputusan penerimaan yang berbeda bahkan ketika mereka menggunakan koleksi gambar yang mendasari yang sama.
Periksa lokasi independent
Pemeriksaan independen agihan melalui jejak kaki yang dipetakan dan di seluruh jenis permukaan yang relevan. Rekamlah bagaimana setiap titik referensi diukur, bagaimana pusatnya diidentifikasi dalam keluaran, dan apakah medan di sekitarnya mengizinkan perbandingan yang stabil. Periksa residual panah dan perbedaan ketinggian secara spasial, kemudian meringkas sampel yang sah dengan hitungan dan cakupannya. Jangan diam-diam menghapus cek sulit. Meinvestasi mereka, eksklusi dokumen, dan membedakan masalah akuisisi yang ditunjukkan dari pengukuran referensi atau masalah interpretasi sebelum menerima yang dapat disampaikan.
Jaga konteks pelepasan
Penyerahan gorid seharusnya menyatakan tanggal pengamatan, kerangka referensi koordinator, konvensi vertikal, skala waktu, ofset sensor, versi pemrosesan, dan pemeriksaan sebenarnya dilakukan. Jangan pernah melibatkan interval apapun yang mengandalkan solusi navigasi yang terdegradasi dan jelaskan bagaimana gambar - gambar itu ditangani. Pertahankan sebuah manifes yang dapat dibaca mesin di samping catatan singkat yang mudah dibaca oleh manusia. Seorang pengulas techogles harus dapat mereproduksi pemilihan pengamatan yang dapat digunakan dan memahami batas tanpa akses ke operator asli atau cuplikan layar dari dashboard aplikasi sementara.
Tes keputusan, bukan hanya file
Tentukan keputusan hilir sebelum memilih toleransi penerimaan. Peta pandang lema, perbandingan survei ulang, dan pengukuran teknik dapat menggunakan berkas yang mirip sambil membutuhkan bukti yang berbeda. Dia akan menulis toleransi dalam unit fisik dan menyatakan jejak kaki di mana itu berlaku. Jika pemeriksaan yang tersedia tidak meliputi jenis permukaan atau kondisi operasi, identifikasi celah tersebut secara eksplisit. Ini membuat penerimaan kondisional berguna: analis dapat melepaskan porsi yang didukung, mempertahankan bagian yang ditandai untuk penyelidikan, dan menghindari secara diam-diam memperpanjang bukti di luar lokasi benar-benar diperiksa.
Beza anggapan dari pengamatan
Wajardo tetap menyimpan catatan interpretasi pendek yang memisahkan jumlah, perhitungan, dan asumsi yang diukur. Contoh numerik dalam artikel ini adalah ilustrasi mekanisme; mengganti masukannya dengan pengukuran proyek sebelum membuat keputusan operasional. Untuk masukan yang tidak pasti, ulangi perhitungan di atas rentang yang dapat dipertahankan dan lihat apakah kesimpulannya berubah. Jika memang demikian, memperoleh bukti yang lebih baik untuk masukan tersebut mungkin lebih berharga daripada menyesuaikan pengaturan pengolahan yang tidak terkait. Jangan sampai ada hasil alternatif yang dapat dimengerti oleh seorang pengulas mengapa alur kerja yang dipilih dinilai memadai.
Hasil hasil pemetaan dilakukan oleh Wourdon
Perangkat lunak Pemetaan Orthomomosaik paling berguna di sini ketika keluarannya tetap terhubung dengan input dan cek yang terdokumentasi. Proyek DroneColllab A dapat dianggap sebagai satu tujuan pengolahan, sementara analis mempertahankan tanggung jawab untuk interpretasi koordinat, validasi independen, dan kesesuaian untuk pengukuran yang dimaksudkan. (DroneCollab) Konfirmasi opsi impor dan ekspor yang tersedia untuk proyek aktual daripada menganggap bahwa nama produk menetapkan dukungan atau ketepatan.