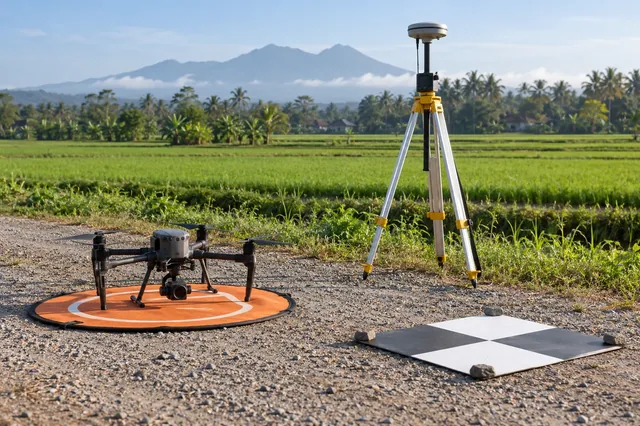
Что означает измерение на самом деле
Знак события камеры записывает электрическое или программное событие, которое предназначено для связи изображения со временем навигации. Событие может соответствовать команде триггера, обратной связи затвора или другому определенному этапу. Эти этапы не обязательно являются одновременными. Запись событий также должна быть сопоставлена с правильным изображением, особенно когда выдержка пропущена или номер камеры перезапускается. Точная временная метка события ценна только тогда, когда установлены как физические события, так и ассоциации изображения.
Воспроизводимая рабочая процедура
Проверьте определение события, канал события, нумерацию последовательности и ожидаемую задержку камеры. Создайте таблицу, связывающую идентификаторы изображений, идентификаторы событий и время траектории. Проверьте последовательность для пропущенных, дублированных или незарегистрированных записей. Используйте документированные сроки обратной связи, где это возможно, и сохраните журнал событий. Если происходит одно пропущенное изображение, избегайте смещения всех последующих ассоциаций одним путем через простое соединение по порядку строк. Сопоставление с явными доказательствами и неоднозначными записями флага для обзора перед применением любого обновления геотега.
Иллюстративный расчет и интерпретация
Рассмотрим иллюстративный набор из 500 файлов изображений и 501 записанных триггеров. Несоответствие количества одного не показывает, какой триггер не имел экспозиции. Если интервал камеры составляет две секунды, а самолет движется со скоростью восемь метров в секунду, ошибка связи в один ряд соответствует примерно шестнадцати метрам вдоль трассы в прямом сегменте. Постоянная коррекция задержки в несколько миллисекунд не может исправить эту погрешность. Пример показывает, почему проверка идентичности событий предшествует точной синхронизации или интерполяции траектории.

Проверка качества и диагностика неудач
Проведите графики интервалов изображения и интервалов событий вместе, исследуйте необычные промежутки и сравните известные визуальные местоположения в нескольких точках последовательности. Проверьте начало, середину и конец после любой операции сброса или разрыва. Сохраните неразрешенные матчи вместо назначения ближайшего события без ограничения. Если исправленные позиции камеры импортируются вниз по течению, подтвердите, что программное обеспечение использует предполагаемые правила сопоставления имени файла, включая чехлы и расширения. Сохраните таблицу ассоциаций в качестве результата, потому что это самое четкое доказательство, связывающее каждую координату с фактической экспозицией.
Построить цепочку доказательств
Сохраните оригинальные наблюдения приемника, записи событий камеры, конфигурацию датчика и журнал обработки вместе, прежде чем что-либо редактировать. Работа над копиями и контрольными суммами файлов записи, чтобы позднее можно было проследить несоответствие к конкретному входу. Полезная таблица доказательств связывает каждое имя изображения со временем события, записью траектории, статусом решения и причиной исключения. Пропавшие записи заслуживают изучения до начала реконструкции; привлекательная карта не может восстановить наблюдения, которые никогда не были записаны, или установить, какие часы снабдили незарегистрированной меточкой времени.
Отдельная точность от точности отсчета
Навигационное решение с жесткой кластеризацией описывает повторяемость в соответствии с предположениями, используемыми его оценщиком. Это не доказывает, что координата базы, система высоты, происхождение датчика или время экспозиции камеры являются правильными. Относитесь к этим элементам как к отдельным частям измерительной цепи. Сначала проверьте внутреннюю согласованность, а затем сравните с независимыми обследованными признаками, которые не были учтены при любой корректировке. Сообщите о направленном смещении, а также рассеянии, потому что почти постоянное смещение может сосуществовать с очень небольшим стандартным отклонением положения.
Конструкция контролируемого сравнения
Измените один выбор обработки за раз и сохраните оба вывода. Сравните общий временной интервал и одно и то же подмножество изображений, вместо того, чтобы позволить различным исключениям замаскировать эффект. Укажите разницу координат по времени, скорости, скорости поворота и статусу решения. Шаг, плавный дрейф и периодическое колебание предполагают различные механизмы. Запишите ожидаемую подпись, прежде чем смотреть на результат; это уменьшает соблазн объяснить каждую модель после факта или выбрать настройки только потому, что их отчет выглядит лучше.
неопределенность операционная
Создайте реестр неопределенности с колонками для источника, единиц, возможного смещения, временного поведения и доказательств, используемых для его оценки. Комбинировать независимые случайные компоненты через дисперсию можно только тогда, когда независимость оправдана. Держите общие ошибки ссылок и неизвестные систематические эффекты видимыми, а не делите их на количество фотографий. Переведите возникающую неопределенность в фактическую задачу: определение местоположения актива, сравнение высот или оценка смещения границы могут потребовать различных решений о принятии, даже если они используют один и тот же базовый набор изображений.
Проверяйте независимые места
Распространять независимые проверки через нанесенный на карту след и по соответствующим типам поверхности. Запишите, как измерялась каждая опорная точка, как определялся ее центр на выходе и позволяет ли окружающая местность стабильно сравнивать. Осмотрите остаточные стрелки и различия в высоте пространственно, затем суммируйте действительную выборку с ее количеством и охватом. Не убирайте втихомолку сложные чеки. Исследуйте их, документируйте исключения и отличайте проблему приобретения от проблемы оценки или интерпретации, прежде чем принимать результат.
Сохранить контекст выпуска
В передаче должны быть указаны дата наблюдения, координатная система отсчета, вертикальная конвенция, временная шкала, смещения датчиков, версия обработки и фактически выполненные проверки. Включите любой интервал, который зависит от деградированного навигационного решения и объясните, как эти изображения были обработаны. Сохраните машиночитаемый манифест рядом с короткой человеческой читаемой запиской. Рецензент должен иметь возможность воспроизводить выбор полезных наблюдений и понимать пределы без доступа к исходному оператору или скриншоту временной панели инструментов приложения.
Проверить решение, а не только файл
Определите решение ниже по потоку, прежде чем выбрать допуск к приемке. Карта обзора, сравнение повторных опросов и инженерное измерение могут использовать похожие файлы, требуя при этом разных доказательств. Напишите допуск в физических единицах и указывайте, где он применяется. Если имеющиеся проверки не охватывают тип поверхности или условия эксплуатации, четко определите этот пробел. Это делает условное принятие полезным: аналитик может выпустить поддерживаемую часть, сохранить помеченную часть для расследования и избежать молчаливого распространения доказательств за пределы фактически исследованных мест.
Отличить предположение от наблюдения
Сохраните краткую интерпретацию, разделяющую измеренные величины, расчеты и предположения. Цифровой пример в этой статье является иллюстрацией механизма; заменить его входы с измерениями проекта, прежде чем принимать оперативное решение. Для неопределенного входа повторите расчет в пределах допустимого диапазона и посмотрите, изменится ли вывод. Если это так, то получение более качественных доказательств для этого ввода может быть более ценным, чем корректировка несвязанных настроек обработки. Сохраняйте альтернативные результаты, чтобы рецензент мог понять, почему выбранный рабочий процесс был оценен адекватно.
Использование результата в картографическом проекте
Программное обеспечение для фотограмметрии облака наиболее полезно здесь, когда его выходы остаются подключенными к документированным входам и проверкам. Проект DroneCollab можно рассматривать как одно из направлений обработки, в то время как аналитик сохраняет ответственность за интерпретацию координат, независимую валидацию и пригодность для предполагаемого измерения. Подтвердите имеющиеся варианты импорта и экспорта для фактического проекта, а не предполагайте, что название продукта устанавливает поддержку или точность.