Comece com a questão operacional
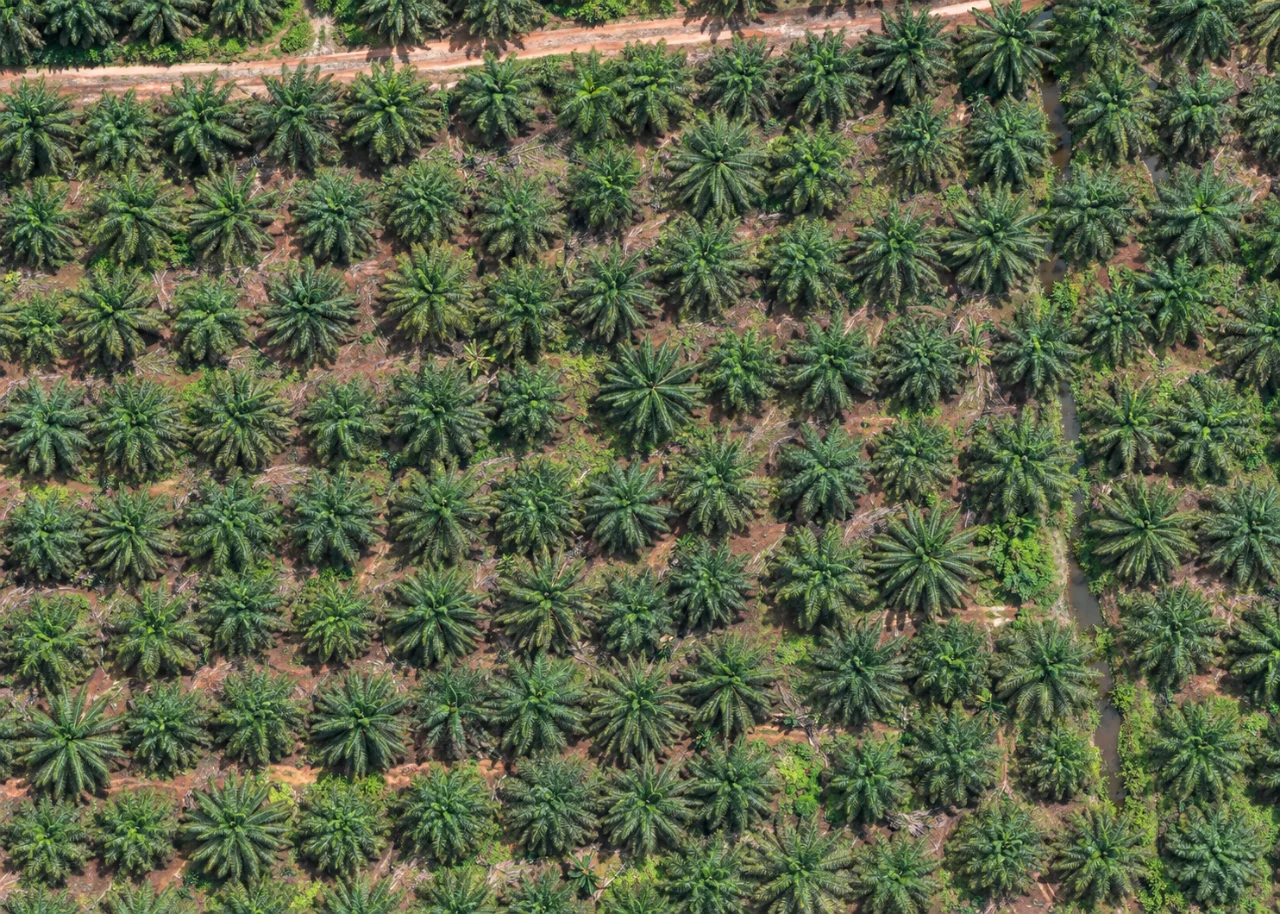
A classificação Pixel etiqueta as medições de imagens locais, enquanto os pixels de trabalho baseados em objetos são agrupados em coroas, camas, patches ou outras unidades. A unidade certa depende da decisão. Um inventário de palmeiras necessita de indivíduos distintos e identificadores estáveis; uma estimativa da área de cobertura pode necessitar de classes de superfície contíguas.
A questão de trabalho é: A análise deve classificar pixels individuais ou objetos de gerenciamento que as pessoas realmente inspecionam? Defina os objetos de mapeamento de inventário antes do início da pesquisa e identifique quem irá revê-los. Concordar com as provas que alterariam uma inspecção, amostragem ou decisão de gestão. Isto mantém o mapa ligado a uma tarefa testável e permite distinguir uma observação útil de uma saída atraente que não pode resolver a questão.
Entenda o que a imagem realmente observa
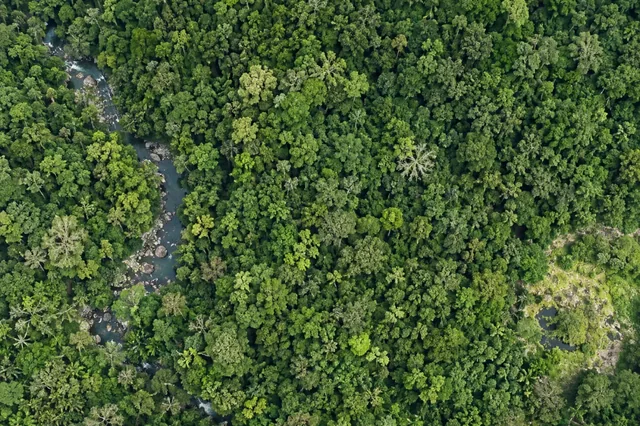
A segmentação pode fundir objetos vizinhos ou dividir uma coroa em várias peças. Os mapas de pixels podem aparecer detalhados, ao não distinguir os indivíduos. Agregar uma classificação de pixels não cria automaticamente um inventário confiável.
Para os objetos de mapeamento de inventário, a definição de medição faz parte do resultado. Mantenha o suporte de medição explícito: um pixel, um objeto segmentado, um gráfico de amostra e um bloco de gerenciamento representam diferentes áreas e fontes de variação. Mudar o tamanho dos pixels não cria informações independentes ou melhora a observação do sensor subjacente. Decida se a tarefa diz respeito à localização de alvos, estimativa de área, comparação de observações numéricas ou previsão de uma propriedade de campo. Cada um requer um denominador de avaliação diferente. Preservar rótulos incertos e regiões não observáveis, de modo que uma classificação com aparência completa não pode esconder evidências em falta. A alegação de qualidade final deve referir-se à tarefa, geografia e condições reais testadas.
Captura de design em torno do alvo e seus confundidores
O planejamento da captura para o mapeamento de inventários de objetos deve começar com a comparação pretendida. Desenhe a observação e coleta de referência juntos. Liste o alvo, a resposta do sensor que poderia distingui-lo, as superfícies de confusão esperadas e a escala na qual uma decisão é tomada. Capturar as condições representativas fáceis e difíceis, em vez de apenas uma demonstração visualmente limpa. Manter o tempo de aquisição, informações da câmera, registros de calibração e contexto ambiental relevante. Quando estiverem envolvidas várias bandas ou datas, planeie uma forma de avaliar o seu alinhamento e comparabilidade. Um pequeno piloto deve revelar se a característica proposta é realmente observável antes de uma análise automatizada maior ser tratada como uma medição confiável.

Criar um fluxo de trabalho de processamento e análise rastreável
Defina o objeto de gerenciamento e escreva regras para objetos tocadores, parciais e obscuros. Compare segmentação de candidatos com exemplos rotulados independentemente. Avaliar contagens, correspondências e comportamento de contorno no nível do objeto, mantendo as verificações de nível de pixel onde a área importa. Separar a identidade do objeto das alterações específicas de contorno.
A revisão de qualidade para o mapeamento de inventários de objetos deve continuar após o processamento concluído. Preservar entradas numéricas brutas ou originais ao lado de produtos de exibição. Verifique fórmulas, identidades de banda, máscaras, coordenadas e escolhas de reamostramento. Reveja locais representativos de fonte a saída e inspecione se costuras, pixels de borda ou superfícies mistas dominam a característica de interesse. Gravar versões de pré-processamento e modelo para que uma atualização possa ser reproduzida. Use unidades de avaliação independentes que refletem a implantação, não apenas pixels aleatórios convenientes. Comparar uma característica sofisticada proposta com uma linha de base mais simples; complexidade adicional só é justificada quando melhora a medição ou decisão especificada sob uma avaliação justa.
Trabalhar através de um exemplo ilustrativo
Numa fileira ilustrativa, dez coroas produzem doze segmentos porque duas coroas se dividem. Um mapa de pixels ainda poderia classificar quase todos os pixels do dossel corretamente. Isso seria bom desempenho do dossel-área, mas mau desempenho do inventário, mostrando por que a unidade de avaliação deve corresponder ao uso.
Este exemplo para o mapeamento de inventários de objetos é deliberadamente ilustrativo, não um resultado relatado ou uma promessa de precisão. Substituir os seus pressupostos pelos valores medidos do projecto antes de utilizar o raciocínio operacionalmente. Manter visível o numerador, denominador, data de observação e exclusões. Se uma alteração plausível de limite, visibilidade ou referência alterar a decisão, recolher a prova em falta ou manter o caso como não resolvido em vez de comunicar casas decimais extra.
Validar com provas de campo independentes
Coincidir objetos mapeados com amostra para identificadores de campo e gravar instâncias perdidas e duplicadas. Incluir sobreposição densa e bordas de bloqueio. Avaliar a incerteza de contorno separadamente de se um objeto existe.
Uma avaliação dos objectos de mapeamento de inventário deve incluir alvos marcados e locais de referência não desfasados adequados. Verificando apenas os candidatos mais óbvios não pode estimar nem os alvos perdidos nem o padrão falso-alarme completo. Observações separadas utilizadas para ajustar o método das utilizadas para avaliá-lo. Mantenha explícita a unidade de amostragem e o método de seleção, e informe casos difíceis ou não observáveis em vez de deixá-los cair silenciosamente. Quando o tempo de campo difere do tempo de imagem, explique se o site poderia ter mudado entre as visitas. Um desacordo é uma prova para investigar, não uma instrução para forçar o registro de terra para combinar com o mapa.
Resolver os riscos de interpretação específicos de tópicos
Os inventários de objetos devem manter a confiança na existência e a confiança de fronteira, pois são questões diferentes. Uma palma pode estar claramente presente enquanto sua borda da coroa é incerta sob sobreposição. Inversamente, um sistema verde bem definido pode não ser a espécie pretendida. Coincidir identificadores de campo antes de anexar atributos de gerenciamento e preservar correspondências não resolvidas. Para pesquisas repetidas, avaliar se o mesmo objeto real mantém sua identidade apesar das mudanças de forma. Essa verificação é mais relevante para um registro de manutenção do que apenas uma pontuação limite, e impede tarefas duplicadas para um único objeto em mudança.
Entregue evidência de que a equipe receptora pode usar
Entregue o tipo de objeto correto para o fluxo de trabalho e relate exceções de nível de objeto. Escolha a análise de pixels, objetos ou híbridos de acordo com a decisão real, evitando uma escolha de método baseada apenas em detalhes visuais.
Para a transferência de objetos de mapeamento de inventário, reter identificadores estáveis, a data de observação da fonte, a referência de coordenadas, o limite de análise e o estado de observação válido. Fornecer uma visão geral acessível e os dados geoespaciais relevantes, quando necessário. Anexar um pequeno registro de exceção que explica recursos não resolvidos e a próxima verificação útil. Se os dados forem revistos, preservar a razão e a versão para que as quantidades ou status possam ser rastreados. Peça à equipe receptora para localizar um item de amostra e interpretar sua confiança; essa revisão prática muitas vezes revela contexto ausente que uma verificação de integridade de arquivo não pode detectar.
Ao avaliar o Software de Fotogrametria Online para mapeamento de objetos de inventário, avalie o fluxo de trabalho completo com um conjunto de dados representativo. DroneCollab pode ser considerado para preparar saídas de mapeamento fotogramétrico, enquanto interpretação específica da tarefa e validação de campo permanecem essenciais. Compare as exportações necessárias, processo de revisão e evidência piloto real antes de selecionar um fluxo de trabalho para o trabalho recorrente.