Mengukur tinggi antena dengan titik referensi vertikal yang benar
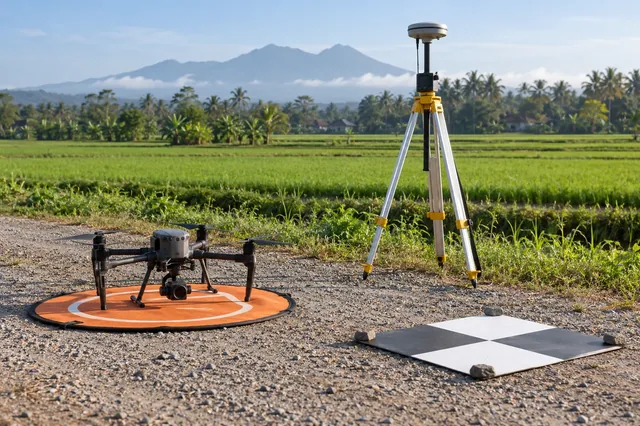
Tinggi antena menghubungkan tanda survei di lapangan dengan titik acuan yang digunakan dalam pemrosesan GNSS. Pastikan titik ukur dan konvensinya sesuai.
JURNAL DRONE COLLAB
Pelajari metode praktis fotogrametri, GNSS, IMU, GIS, dan penginderaan jauh. Temukan penjelasan teknis, contoh perhitungan, serta pemeriksaan lapangan untuk mengolah foto udara menjadi peta yang berguna.

Tinggi antena menghubungkan tanda survei di lapangan dengan titik acuan yang digunakan dalam pemrosesan GNSS. Pastikan titik ukur dan konvensinya sesuai.
Solusi posisi relatif rover terikat pada koordinat stasiun referensi. Periksa acuan basis sebelum menyimpulkan bahwa semua pergeseran berasal dari rover.
Penentuan posisi GNSS relatif terbantu ketika stasiun referensi dan rover mengalami komponen galat yang serupa. Pahami pengaruh panjang baseline terhadap kondisi ini.
RTK menggunakan informasi referensi yang terkait dengan waktu pengamatan. Tinjau umur koreksi dan jeda komunikasi saat menilai kualitas akuisisi.
Solusi float mengestimasi ambiguitas fase sebagai bilangan riil, sedangkan fixed menerima ambiguitas bilangan bulat menurut model pemrosesan. Status tetap perlu diverifikasi.
Cycle slip adalah terputusnya kesinambungan hitungan siklus fase pembawa, yang umumnya berkaitan dengan hilangnya pelacakan atau gangguan sinyal.
Multipath terjadi saat penerima menangkap sinyal pantulan selain atau sebagai pengganti lintasan langsung. Kenali pengaruh lingkungan terhadap pengamatan GNSS.
DOP menjelaskan pengaruh geometri satelit terhadap penguatan ketidakpastian pengukuran berdasarkan model estimasi yang digunakan, bukan akurasi aktual secara langsung.
Pengamatan kode GNSS memperkirakan waktu tempuh sinyal melalui pola yang dikenali. Pahami perbedaannya dari pengamatan fase pembawa dan kebutuhan pengolahannya.
Sinkronisasi menghubungkan penanda waktu dari perangkat berbeda ke saat fisik yang sama, sehingga posisi dan orientasi sesuai dengan waktu pemotretan.
Ketika bantuan GNSS hilang, solusi terpadu dapat meneruskan estimasi menggunakan pengukuran inersia. Tandai interval ini beserta ketidakpastiannya.
Solusi navigasi inersia memerlukan posisi, kecepatan, dan orientasi awal. Tinjau bukti kesiapan penyelarasan sebelum menggunakan hasilnya dalam pemetaan.
Artikel tidak ditemukan. Coba istilah yang lebih umum.