IMU & GNSS
Mesures de hauteur des antennes et points de référence verticaux
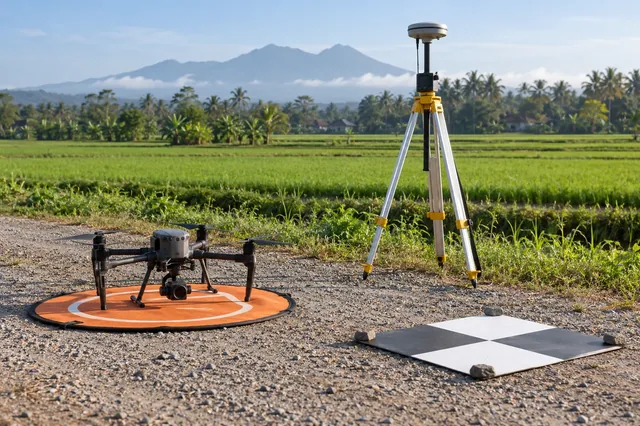
La hauteur de l'antenne relie une marque de sol arpentée au point de référence utilisé par le modèle de traitement GNSS.
6 min lireLire l'article
LE JOURNAL DU COLLAB DE DRONE
Découvrez les méthodes pratiques de photogrammétrie, GNSS, IMU, SIG et télédétection. Explications techniques, exemples de travail et contrôles sur le terrain pour les personnes qui transforment des photographies aériennes en cartes utilisables.

La hauteur de l'antenne relie une marque de sol arpentée au point de référence utilisé par le modèle de traitement GNSS.
Une solution de rover relative est liée aux coordonnées assignées à sa station de référence.
Les avantages relatifs de positionnement GNSS lorsque les observations de référence et de rover partagent des composants d'erreur similaires.
RTK se fonde sur des informations de référence associées aux temps d'observation.
Une solution de flotteur RTK estime les ambiguïtés du transporteur comme des paramètres de valeur réels, tandis qu'une solution fixe accepte un ensemble d'ambiguïtés entiers dans le modèle de traitement.
Un glissement de cycle en phase porteuse est une discontinuité du nombre de cycles suivis, généralement associée à une perte de verrouillage ou d'interruption du signal.
Le multipathe se produit lorsqu'un récepteur observe des signaux réfléchis en plus ou au lieu du chemin direct.
La dilution de la précision décrit comment la géométrie du satellite amplifie l'incertitude de mesure dans un modèle d'estimation indiqué.
Les observations de code GNSS estiment le temps de déplacement du signal à travers un modèle transmis reconnaissable.
La synchronisation établit comment les horodatages de différents appareils se réfèrent au même instant physique.
Lorsque l'aide GNSS devient indisponible, une solution intégrée peut continuer en propageant son état d'inertie.
Une solution de navigation par inertie nécessite une position initiale, une vitesse et une attitude.
Pas d'articles assortis. Essayez un terme technique plus large.