Was die Messung eigentlich bedeutet
Ein Sensorkörperrahmen, ein Flugzeugrahmen, ein Kamerarahmen und ein Erdrahmen können alle unterschiedliche Achsrichtungen verwenden. Zwei Systeme können eine Winkelrolle bei Anwendung unterschiedlicher Handlichkeit, Rotationsordnung oder Referenzkonventionen nennen. Ein Zeichenfehler kann während der geraden Bewegungsebene plausible Verhaltensweisen erzeugen und bei einer Drehung schlecht scheitern. Axis Mapping muss daher als definierte mathematische Transformation behandelt werden, nicht als Benennungsübung. Dokumentieren Sie sowohl die physische Orientierung als auch das Übereinkommen, das von jedem importierten oder exportierten Feld verwendet wird.
Ein reproduzierbarer Arbeitsablauf
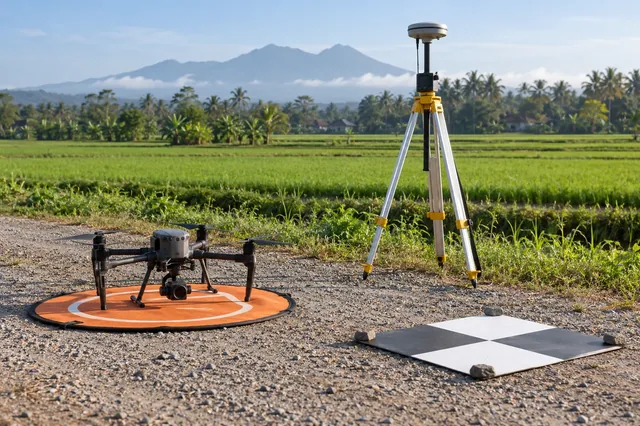
Zeichnen Sie die positiven Achsen auf einem Foto der installierten Nutzlast und identifizieren Sie den Referenzursprung. Behalten Sie die dokumentierten Rahmendefinitionen für die Inertialeinheit und den Kameraausführer. Führen Sie langsam gesteuerte Rotationen um eine physikalische Achse zu einem Zeitpunkt aus und überprüfen Sie das entsprechende Vorzeichen im Protokoll. Überprüfen Sie, ob eine zugeführte Matrix Vektoren von Sensor zu Fahrzeug oder in der entgegengesetzten Richtung abbildet. Ein Transpose rückt eine reine Drehung um, aber dieser Shortcut ist nur gültig, wenn die Matrix eine orthonormale Rotation mit dem beabsichtigten Übereinkommen ist.
Illustrierte Berechnung und Interpretation
Betrachten Sie einen illustrativen rechten Handsensor, dessen positive x-Achse nach vorne, positiv y rechts und positiv z nach unten zeigt. Eine Kamera-Konvention mit x rechts, y down und z entlang seiner Blickrichtung braucht eine explizite Achsbeziehung. Wird ein ein Meter Hebelarm von positivem bis positivem bis hin zu verwechseln versehen, so unterscheidet sich der Bezugspunkt vertikal um zwei Meter zwischen den beiden Interpretationen. Dieses einfache Vorzeichenbeispiel zeigt, warum eine korrekte Entfernungsmessung bei fehlendem Koordinatenrahmen noch eine falsche Position erzeugen kann.
Qualitätskontrollen und Ausfalldiagnose
Überprüfen Sie, ob jede Rotationsmatrix senkrechte Einheitsachsen und bestimmend nahe positive hat. Ein determinanter Nahne negativer deutet auf eine Reflexion statt auf eine richtige dreidimensionale Rotation hin. Testen Sie einen bekannten Vektor durch die komplette Transformationskette und zurück. Wendesegmente separat inspizieren, da gerade Flug keinen Montagefehler aufwerfen kann. Halten Sie den physischen Installationsrekord und wiederholen Sie die Überprüfungen nach der Neumontage; eine gespeicherte Software-Konfiguration ist nur nützlich, während die Hardware noch der Konfiguration entspricht, die validiert wurde.
Erstellen Sie eine Beweiskette
Halten Sie die ursprünglichen Empfängerbeobachtungen, Kameraereignisaufzeichnungen, Sensorkonfiguration und Verarbeitung Protokoll zusammen, bevor Sie etwas bearbeiten. Arbeiten Sie an Kopien und Datensatz-Datei-Checkums, so dass eine spätere Diskrepanz auf eine bestimmte Eingabe zurückzuführen ist. Eine nützliche Beweistabelle verknüpft jeden Bildnamen mit seiner Ereigniszeit, Trajektorienrekord, Lösungsstatus und Ausschlussgrund. Fehlende Einträge verdienen eine Untersuchung vor Beginn einer Rekonstruktion; eine attraktive Karte kann keine Beobachtungen wieder herstellen, die nie aufgezeichnet wurden oder feststellen, welche Uhr einen unbesetzten Zeitstempel lieferte.
Separate Präzision von Referenzgenauigkeit
Eine eng gebündelte Navigationslösung beschreibt die Wiederholbarkeit unter den von ihrem Schätzer verwendeten Annahmen. Es zeigt nicht, dass die Basiskoordinate, das Höhensystem, der Sensorursprung oder die Kamera-Belichtungszeit korrekt ist. Behandeln Sie diese Gegenstände als separate Teile der Messkette. Erst die interne Konsistenz inspizieren, dann vergleichen Sie mit unabhängigen vermessenen Merkmalen, die von jeder Anpassung zurückgehalten wurden. Melden Sie eine Richtungsvorspannung sowie Streuung, da eine nahezu konstante Verschiebung mit einer sehr kleinen Schätzlage-Standardabweichung zusammenhängen kann.
Den kontrollierten Vergleich gestalten
Ändern Sie eine Bearbeitungsoption zu einem Zeitpunkt und halten Sie beide Ausgänge. Vergleichen Sie ein gemeinsames Zeitintervall und dieselbe Bilduntermenge, anstatt verschiedene Ausschlüsse zu verkleiden, um den Effekt. Geben Sie die Koordinatendifferenzen gegen Zeit, Geschwindigkeit, Drehrate und Lösungsstatus auf. Ein Schritt, eine glatte Drift und eine periodische Schwingung schlagen verschiedene Mechanismen vor. Schreiben Sie die erwartete Signatur vor dem Blick auf das Ergebnis; Dies reduziert die Versuchung, jedes Muster nach der Tatsache zu erklären oder Einstellungen nur zu wählen, weil ihr Bericht besser aussieht.
Ungewissheit funktionsfähig machen
Erstellen Sie ein Unsicherheitsregister mit Spalten für Quelle, Einheiten, mögliche Vorspannung, zeitliches Verhalten und die Beweise, die verwendet werden, um es zu schätzen. Kombinieren Sie unabhängige zufällige Komponenten nur dann durch Varianz, wenn die Unabhängigkeit defensibel ist. Halten Sie geteilte Referenzfehler und unbekannte systematische Effekte sichtbar, anstatt sie durch die Anzahl der Fotos zu teilen. Übersetzen Sie die daraus resultierende Unsicherheit in die eigentliche Aufgabe: Ein Vermögenswert zu lokalisieren, Erhebungen zu vergleichen oder eine Begrenzungsverschiebung abzuschätzen, kann auch bei der Verwendung derselben zugrunde liegenden Bildsammlung unterschiedliche Akzeptanzentscheidungen erfordern.
Prüfen Sie unabhängige Standorte
Verteilen Sie unabhängige Kontrollen durch den abgebildeten Fußabdruck und über relevante Oberflächentypen. Aufzeichnen, wie jeder Referenzpunkt gemessen wurde, wie sein Zentrum in der Ausgabe identifiziert wurde und ob das umliegende Gelände einen stabilen Vergleich erlaubt. Überprüfen Sie Restpfeile und Höhenunterschiede räumlich, dann fasst Sie die gültige Probe mit ihrem Zählen und Bedeckung zusammen. Löschen Sie nicht stillschweigend schwierige Kontrollen. Erforschen Sie sie, dokumentieren Sie Ausschlüsse und unterscheiden Sie ein nachgewiesenes Akquisitionsproblem von einem Referenz- oder Interpretationsproblem, bevor Sie das Lieferbare akzeptieren.
Reservieren Sie den Release-Kontext
Die Übergabe sollte das Beobachtungsdatum, den Koordinatenreferenzrahmen, die vertikale Konvention, die Zeitskala, die Sensorversätze, die Verarbeitungsversion und die tatsächlich durchgeführten Kontrollen angeben. In jedem Intervall, das auf eine degradierte Navigationslösung basiert und erklären, wie diese Bilder behandelt wurden. Halten Sie ein maschinell lesbares Manifest neben einer kurzen menschlichen lesbaren Note. Ein Rezensator sollte in der Lage sein, die Auswahl an nutzbaren Beobachtungen wiederzugeben und die Grenzen ohne Zugriff auf den ursprünglichen Operator oder einen Screenshot eines temporären Anwendung Dashboards zu verstehen.
Testen Sie die Entscheidung, nicht nur die Datei
Definieren Sie die nachgeschaltete Entscheidung, bevor Sie eine Akzeptanztoleranz wählen. Eine Übersichtskarte, ein Wiederholungs-Umfragevergleich und eine Engineering-Messung können ähnliche aussehende Dateien verwenden, während verschiedene Beweise erforderlich sind. Schreiben Sie die Toleranz in physikalischen Einheiten und geben Sie den Fußabdruck an, wo er gilt. Wenn die verfügbaren Kontrollen keinen Oberflächentyp oder Betriebszustand abdecken, identifizieren Sie diesen Spalt explizit. Dies macht eine bedingte Akzeptanz nützlich: Der Analytiker kann einen unterstützten Teil freigeben, einen markierten Teil zur Untersuchung behalten und geräuschlos über die tatsächlich untersuchten Standorte hinausgehende Beweise vermeiden.
Eine Annahme einer Beobachtung aussprechen
Halten Sie eine kurze Interpretationshinweise, die Messgrößen, Berechnungen und Annahmen abtrennt. Das numerische Beispiel in diesem Artikel ist eine Darstellung eines Mechanismus; ersetzen seine Eingänge durch Projektmessungen, bevor eine operative Entscheidung getroffen wird. Für eine unsichere Eingabe wiederholen Sie die Berechnung über einen defensiblen Bereich und sehen Sie, ob sich der Abschluss ändert. Wenn es dies tut, kann die Erzielung besserer Beweise für diese Eingabe wertvoller sein als die Anpassung von unbezogenen Verarbeitungseinstellungen. Halten Sie die alternativen Ergebnisse, so kann ein Bewerter verstehen, warum der ausgewählte Workflow angemessen beurteilt wurde.
Das Ergebnis in einem Mapping-Projekt nutzen
Drone Mapping Software ist hier am nützlichsten, wenn seine Ausgänge mit den dokumentierten Eingängen und Überprüfungen verbunden bleiben. Ein DroneCollab-Projekt kann als ein Verarbeitungsziel betrachtet werden, während der Analytiker die Verantwortung für die Koordinatenauslegung, die unabhängige Validierung und die Eignung für die beabsichtigte Messung behält. Bestätigen Sie die verfügbaren Import- und Exportoptionen für das eigentliche Projekt, anstatt davon auszugehen, dass ein Produktname Unterstützung oder Genauigkeit festlegt.