Những gì các đo lường thực sự có nghĩa là
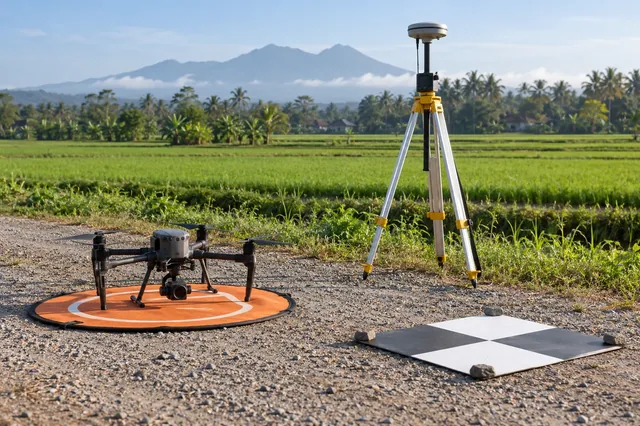
Sau khi đặt vị trí cho động vật được xử lý sử dụng quan sát được ghi chép thay vì hoàn toàn phụ thuộc vào một đường dẫn sửa chữa sống. Tính linh hoạt của nó đến từ bằng chứng được giữ lại, chứ không phải từ một sự cải tiến tự động trên mỗi giải pháp thời gian thực. Quan sát Rover, quan sát tham khảo, thông điệp định vị, hồ sơ sự kiện và siêu dữ liệu đáng tin cậy phải được thay đổi một cách thích hợp. Có lẽ thư mục chứa các địa điểm ảnh và chỉ một đường dẫn tọa độ không chứa những gì cần thiết để tạo lại vị trí của mẫu ảnh. Thiết lập kho lưu trữ quan sát trước khi hứa rằng sẽ có thể tìm lại được một nhiệm vụ bị gián đoạn.
Một thủ tục làm việc không thể thay đổi
Hiển nhiên liệt kê các tập tin nhận, định dạng quan sát, bắt đầu và kết thúc thời gian, lấy mẫu khoảng, chòm sao, thông tin ăng-ten và tập tin sự kiện máy ảnh. Kiểm tra sự chồng chéo thời gian trong một quy mô nhất định và khoảng cách kiểm tra. Chuyển đổi quan sát độc quyền qua một công cụ được ghi chép trong khi bảo tồn các bản gốc và chuyển đổi. Kiểm tra xem tập tin đã sửa có giữ các kiểu tín hiệu và siêu dữ liệu cần thiết không. Thiết lập tọa độ tham khảo và hội nghị chiều cao độc lập, sau đó xử lý một khoảng thời gian ngắn trước tiên để xác nhận rằng đầu vào được giải thích như có mục đích.
Tính toán và giải thích ảo ảnh
Hãy tưởng tượng một chuyến bay hình ảnh từ 10 : 00 đến 10 : 20 với những quan sát tham khảo từ 09 : 55 đến 10 : 15 . Chỉ có 15 phút đầu của chuyến bay có sự tham chiếu trực tiếp, mặc dù tập tin tham khảo bắt đầu từ trước đó. Mở rộng tên tập tin hoặc sao chép vị trí tham chiếu cuối cùng không thể tạo ra những quan sát còn thiếu. Nếu 200 hình ảnh xảy ra sau 10:15, hãy đặt chúng vào một nhóm bằng chứng riêng biệt và đánh giá những hình thay thế có sẵn. Ví dụ cho thấy tại sao phải tính toán từ thời điểm quan sát thực tế thay vì tên tập tin hoặc tổng kích cỡ tập tin.

Kiểm tra chất lượng và chẩn đoán thất bại
Xem lại hành vi mơ hồ, phần còn sót lại, khoảng cách tham khảo và sự kiện tương ứng với vị trí máy ảnh được xuất khẩu. So sánh một khoảng thời gian đại diện với giải pháp sống nơi một người hiện hữu, nhưng hãy nhớ rằng sự thỏa thuận giữa những ước tính liên quan không phải là sự hợp lệ độc lập. Giữ lại thiết lập xử lý và tất cả các khoảng cách. Nếu các trạm hoặc các trạm tham khảo khác nhau không đồng ý về vật chất, hãy điều tra nguyên nhân thay vì chọn đường cong nhất. Bản ghi cuối cùng nên làm rõ hình ảnh nào đã hỗ trợ vị trí PPK và giữ lại một nguồn định vị khác.
Xây dựng một chuỗi bằng chứng
Giữ bản ghi của bộ nhận, hồ sơ sự kiện máy ảnh, cấu hình cảm biến và xử lý bản ghi cùng nhau trước khi sửa đổi bất cứ điều gì. Làm việc trên bản sao và kiểm tra tập tin tổng hợp để sau này có thể tìm ra một sự khác biệt nào đó. Một bảng bằng chứng hữu ích liên kết mỗi tên ảnh với thời gian sự kiện, mục ghi quỹ đạo, trạng thái giải quyết và lý do loại bỏ. Thiếu những mục nhập đáng được xem xét trước khi một cuộc tái thiết; một bản đồ hấp dẫn không thể phục hồi những quan sát chưa bao giờ được ghi lại hoặc xác định thời gian nào cung cấp nhãn thời gian chưa được xác minh.
Phân biệt độ chính xác và độ chính xác tham khảo
Một giải pháp định vị chặt chẽ miêu tả tính khả thi lặp đi lặp lại dưới những giả định của người đánh giá. Nó không chứng minh rằng tọa độ cơ bản, hệ thống chiều cao, nguồn cảm biến, hoặc thời gian phơi nắng của máy ảnh là đúng. Hãy xem những vật này như những phần riêng biệt của chuỗi đo lường. Trước tiên, thanh tra sự nhất quán nội bộ, sau đó so sánh với những tính chất được khảo sát độc lập không được điều chỉnh. Báo cáo một khuynh hướng định hướng cũng như sự phân tán, vì hầu như không đổi hướng có thể đồng thời với một vị trí rất nhỏ được ước tính lệch chuẩn.
Thiết kế một so sánh có điều khiển
Thay đổi một xử lý lựa chọn tại một thời điểm và giữ lại cả hai đầu ra. So sánh một khoảng thời gian chung và cùng một bộ con của hình ảnh, thay vì cho phép loại bỏ các hiệu ứng khác nhau che đậy hiệu ứng. Vẽ các sự khác biệt tọa độ với thời gian, tốc độ, tốc độ chuyển và trạng thái giải quyết. Một bước, một sự trôi dạt êm ả, và một sự dao động chu kì gợi ý các cơ chế khác nhau. Viết ra dấu hiệu mong đợi trước khi xem xét kết quả; điều này sẽ giảm bớt sự cám dỗ để giải thích mọi mẫu sau sự kiện hoặc chọn thiết lập chỉ vì báo cáo của họ trông tốt hơn.
Làm cho sự không chắc chắn hoạt động
Tạo một bộ nhớ không chắc chắn với các cột cho nguồn, đơn vị, có thể thiên vị, hành vi thời gian, và các bằng chứng được dùng để ước lượng nó. Kết hợp các thành phần ngẫu nhiên độc lập chỉ với sự biến đổi khi độc lập có thể bảo vệ được. Giữ các lỗi tham chiếu chung và hiệu ứng không rõ có thể nhìn thấy được thay vì chia chúng ra bằng số ảnh chụp. Dịch sự không chắc chắn của kết quả thành công: Tìm kiếm một tài sản, so sánh độ cao, hoặc ước lượng độ dời giới hạn có thể đòi hỏi phải có những quyết định khác nhau ngay cả khi họ dùng cùng một bộ sưu tập hình ảnh tiềm ẩn.
Kiểm tra các địa điểm riêng
Phân phối các kiểm tra độc lập thông qua dấu chân bản đồ và các loại bề mặt liên quan. Ghi lại cách mà mỗi điểm tham khảo được đo, cách mà trung tâm của nó được xác định trong kết quả, và địa hình xung quanh có cho phép một sự so sánh ổn định hay không. Xem xét các mũi tên và độ cao khác nhau không gian, rồi tóm tắt mẫu hợp lệ với số lượng và độ bảo vệ. Đừng thầm xóa các kiểm tra khó. Điều tra, loại bỏ tài liệu và phân biệt một vấn đề có thể đạt được với một số phép đo hoặc giải thích trước khi chấp nhận cách giải quyết.
Bảo tồn bối cảnh giải thoát
Bảng giao dịch nên xác định ngày quan sát, khung tham khảo tọa độ, quy ước dọc, quy mô thời gian, hiệu chỉnh cảm biến, xử lý phiên bản và kiểm tra thực sự thực hiện. Bao gồm bất cứ khoảng nào dựa vào một giải pháp định vị bị suy đồi và giải thích cách xử lý những hình ảnh đó. Bảo tồn một bản ghi chép có thể đọc được bên cạnh một ghi chú ngắn của con người. Một người xem xét nên có thể tái tạo lại các quan sát sử dụng được và hiểu các giới hạn mà không cần truy cập đến các nhà điều hành ban đầu hoặc một ảnh chụp màn hình của bảng điều khiển ứng dụng tạm thời.
Kiểm tra quyết định, không chỉ tập tin
Định nghĩa quyết định xuôi dòng trước khi chọn sự khoan dung. Một bản đồ tổng quát, một sự so sánh thăm dò lại một lần nữa, và một kỹ thuật đo lường có thể sử dụng các tập tin có vẻ như tương tự trong khi cần có nhiều bằng chứng khác nhau. Viết sự khoan dung vào các đơn vị vật lý và cho biết dấu chân nơi nó được áp dụng. Nếu không kiểm tra bề mặt hoặc điều kiện hoạt động, hãy xác định rõ khoảng trống đó. Điều này làm cho một sự chấp nhận có điều kiện: nhà phân tích có thể phát hành một phần được hỗ trợ, giữ lại một phần đánh dấu cho cuộc điều tra, và tránh âm thầm mở rộng bằng chứng bên ngoài các địa điểm thực sự đã được kiểm tra.
Hãy phân biệt giả định với quan sát
Hãy giữ một lời giải thích ngắn gọn về số lượng, tính toán và giả định. Ví dụ số học trong bài này là một minh họa về một cơ chế; thay thế các đầu vào bằng cách đo lường dự án trước khi quyết định một hoạt động. Để có một đầu vào không chắc chắn, lặp lại tính toán trên một phạm vi có thể biện hộ và xem liệu kết luận có thay đổi. Nếu có, việc tìm được bằng chứng tốt hơn cho thấy đầu vào có thể có giá trị hơn là điều chỉnh các thiết lập xử lý không liên quan. Hãy nhớ lại kết quả thay thế, nhờ vậy một người xem xét có thể hiểu tại sao dòng công việc được chọn được đánh giá đầy đủ.
Sử dụng kết quả trong một dự án bản đồ
Phần mềm xử lý ảnh Drone là hữu ích nhất ở đây khi kết quả xuất của nó vẫn còn kết nối với các dữ liệu nhập và kiểm tra. Một dự án DroneCollab có thể được coi là một điểm đến xử lý, trong khi nhà phân tích giữ trách nhiệm cho việc giải thích phối hợp, hợp lý độc lập, và khả năng phù hợp với các phép đo lường đã định sẵn. Xác nhận các tùy chọn nhập và xuất khẩu sẵn sàng cho dự án thực tế thay vì giả sử tên sản phẩm xác nhận hỗ trợ hay chính xác.