Вопрос измерения и его физический механизм
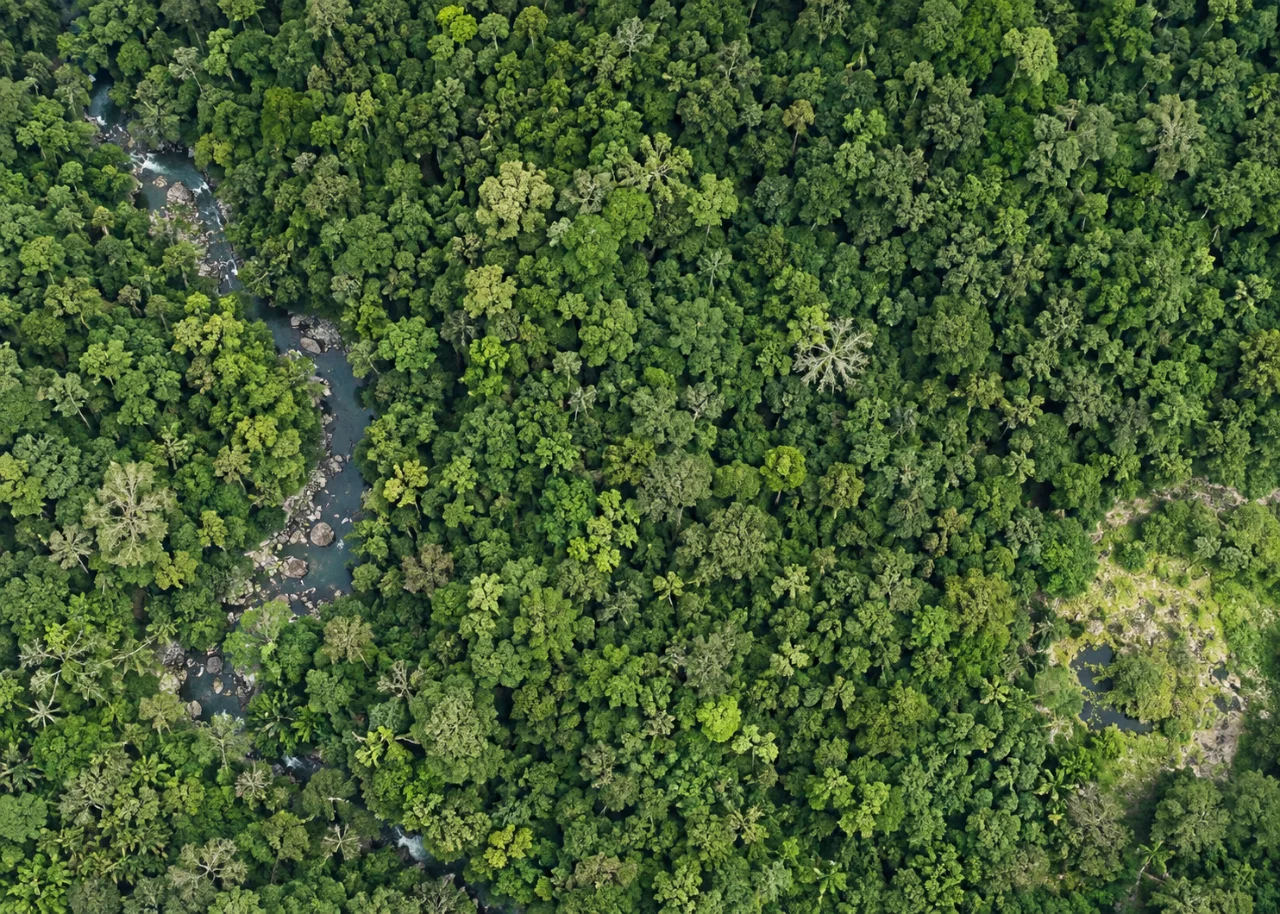
Почему дополнительное перекрытие не может создать четкий стабильный навес, когда листья и ветви перемещаются между воздействиями? Это практический вопрос для групп, оценивающих программное обеспечение для картографирования дронов, потому что полезность картографического продукта зависит от наблюдений и решений, которые его поддерживают.
Фотограмметрическая реконструкция обычно основывается на наблюдениях, соответствующих той же физической структуре сцены. Движущаяся листва нарушает это предположение, создавая несогласованную глубину и текстуру, даже если позиции камеры в противном случае хорошо связаны.
Фотограмметрическая геометрия выводится из взаимосвязей между наблюдениями изображений, моделями камер и любой обоснованной внешней информацией. Каждый добавленный параметр модели или вариант обработки делает предположения об этих отношениях. Определите, какое предположение проверяется, и выявите независимое наблюдение, которое может показать, что оно неверно. Это предотвращает более низкий остаток или более плотный выход от ошибочного принятия за более сильные доказательства о физическом месте, когда основная двусмысленность просто переместилась в другую часть модели.
Приобретение и подготовка к вводу
Выберите более спокойное окно захвата, когда это возможно, и сохраните продолжительность миссии в соответствии с сценами. Включите жесткие наземные объекты и стволы деревьев, где видимая нестабильность навеса может быть отделена от проблем с целым блоком.
Проверяйте фотографии источников, оцениваемые камеры и реконструируемые поверхности вместе. Эффект, связанный с камерой, может проявляться на многих жестких поверхностях, в то время как эффект материала, движения или видимости может оставаться ограниченным одним классом сцены. Проследите симптом через трубопровод, прежде чем выбрать коррекцию. Держите наблюдаемую геометрию различимой от интерполяции и визуального улучшения, и используйте представление, способное описать физические структуры, которые имеют значение для предполагаемого измерения.
Иллюстративный пример работы
Следующие цифры являются гипотетическими входными данными планирования, а не измеренными результатами продукта или претензией на точность. Рассмотрим наконечник листа, перемещающийся на 5 см между полезными видами, в то время как выборка источника составляет 2.5 см на пиксель. Его смещение составляет около двух пикселей, достаточно больших, чтобы нарушить соответствие в локальном масштабе детализации, даже если багажник остается стабильным. Этот расчет не является предсказанием ошибки навеса, потому что движение трехмерно, а геометрия просмотра варьируется. Сравните жесткую дорожку, багажник и навес в пределах одного подмножества изображения. Если только навес ухудшается, увеличение глобальных усилий по сопоставлению может быть неэффективным. Более короткий, более спокойный интервал захвата может улучшить согласованность, но сообщать о восстановленной поверхности в масштабе, поддерживаемом фактическими наблюдениями, а не подразумевать статическое измерение каждого движущегося листа.

Что означает пример для этой темы
Эффекты ветра варьируются в пределах навеса и во времени, поэтому одно среднее значение ветра не может объяснить каждый восстановленный участок. Сравните наблюдения из местных источников и интервалы захвата. Жесткие особенности сцены обеспечивают полезный контроль для отделения проблем с камерой от движения растительности. Любое сообщенное изменение навеса должно также учитывать, наблюдались ли в двух исследованиях различные движущиеся конфигурации вместо постоянной структурной разницы.
Эксперимент воспроизводимой обработки
Осмотрите навес и жесткие поверхности как отдельные области качества. Сравните ограниченное подмножество, захваченное близко во времени со всей последовательностью, и избегайте обработки сглаженного навеса в качестве измерения отдельных листьев.
Сделайте сравнение воспроизводимым перед изменением рабочего процесса. Заморозить рабочую копию инвентаря изображений и дать исходному уровню четкий идентификатор запуска. Сохранить соответствующую конфигурацию камеры, этапы подготовки изображения, настройки обработки, запрошенные выходы и степень сравнения. Выберите области инспекции, которые включают исследуемый механизм, а также область стабильного контроля. Полезный контроль — это поверхность, которая, как ожидается, останется незатронутой предлагаемым изменением, поскольку она может выявить, оказывает ли явное локальное улучшение более широкий неблагоприятный эффект в других местах блока.
Изменяйте один оправданный фактор в любое время, когда это практически возможно. Используйте те же физические характеристики и независимые контрольные наблюдения в исходном и кандидатном вариантах. Сравните их общую действительную область, а затем сообщите о любой разнице в общем поддерживаемом охвате отдельно. Держите увеличение изображения, растяжение цвета и направление просмотра последовательными, когда скриншоты являются частью доказательства. Запись использования ресурсов и сбоев в качестве результатов: конфигурация, которая немного улучшает детали, но неоднократно превышает доступную память, может быть не пригодна для согласованной доставки.
Напишите правило принятия решения, прежде чем рассматривать наиболее привлекательный результат. Например, кандидату может потребоваться сохранить все критические функции, уменьшить выявленную систематическую модель и избежать нового разрыва в охвате. Фактические пороговые значения должны быть получены из цели проекта и качества ссылки, а не из иллюстративных цифр в этой статье. Сохраняйте как принятые, так и отклоненные записи экспериментов достаточно долго, чтобы объяснить выбор. Это особенно важно, когда более поздний оператор должен повторить рабочий процесс при различных условиях освещения, камеры или программного обеспечения.
Диагностика результата
Стабильные дороги с шумными кронами деревьев указывают на движение сцены или видимость навеса. Если и жесткие, и движущиеся поверхности ухудшаются, экспозиция или геометрия камеры также могут способствовать.
Неопределенность и независимые проверки качества
Отдельное внутреннее соглашение от независимой проверки продукта. Наблюдения, используемые для определения положения камеры, калибровки или поверхности, сами по себе не могут установить внешнюю точность. Запаситесь подходящими проверками, когда задача измерения требует их, и документируйте неопределенность этих проверок. Ссылка должна идентифицировать ту же физическую особенность, которая появляется на карте или модели; точное обследование двусмысленного края все еще может привести к неопределенному сравнению. Проверяйте различия и пространственные закономерности, потому что одно среднее может скрыть широкий уклон или один последовательный локальный сбой.
Держите заявления о неопределенности привязанными к используемому количеству. Горизонтальное расположение, высота, расстояние, полнота поверхности и визуальная интерпретируемость не являются взаимозаменяемыми. Расстояние пикселей является свойством выборки, а плотность точек — свойством представления; ни один из них не указывает на ошибку производного измерения. Не преобразуйте остаток фотокамеры непосредственно в универсальное требование о точности. Если доказательства ограничены пилотным регионом или одним классом поверхности, укажите этот диапазон и избегайте распространения заключения на непроверенные материалы, отдаленные границы или скрытые поверхности.
Неизвестные области должны оставаться идентифицируемыми. Гладкие сетки, заполненные растры, сбалансированное изображение или острая текстура могут быть полезны для общения, в то же время содержащие информацию, полученную из окружающей среды. Сохраните маски или запись редактирования для последовательных выводимых областей и выберите дополнительные наблюдения, когда недостающие доказательства влияют на решение. В тех случаях, когда применяется формальное описание, используйте его требуемую процедуру отбора проб и представления отчетности, а не рассматривайте этот пояснительный рабочий процесс в качестве сертификации. Практическая цель — это оправданное заявление о поддержке использования, с достаточным количеством доказательств для другой команды, чтобы оценить его пределы.
Практическое решение и отчет о доставке
Сопоставьте результат со стабильным пространственным масштабом, который может быть поддержан. Сообщите о фактуре навеса и неопределенности поверхности, особенно при сравнении полетов, приобретенных в различных условиях ветра.
Принятая передача должна содержать краткий перечень авторитетных результатов и доказательств, необходимых для их интерпретации. Включает интервал приобретения, определения поверхности, соответствующие единицы и справочную информацию, границу покрытия, манифест ввода, принятую конфигурацию и результаты качества материала. Откройте загруженные файлы в соответствующем независимом ридере и проверьте сложные области, а также простые. Сохраните однозначный идентификатор версии, чтобы получатель не случайно измерил более ранний экспериментальный экспорт, который имеет аналогичное имя файла.
Переведите каждое оставшееся ограничение в практическое следствие. Состояние, которое признак, область или использование его влияет и является ли соответствующий следующий шаг другой точкой зрения, дополнительным измерением, другим представлением или более узкой интерпретацией. Избегайте использования дженериков с высококачественной этикеткой, когда одна критическая область остается неподдерживаемой. Краткое объяснение, приложенное к соответствующему местоположению, более полезно, чем впечатляющая глобальная статистика, которая оставляет пользователям возможность обнаружить исключение после принятия соответствующего решения.
Тестирование подходящего облачного рабочего процесса
Для команды, оценивающей программное обеспечение для картографирования дронов, DroneCollab предлагает практическое место для проверки взаимосвязи между исходными изображениями и запрошенными выводами картирования. Соответствующие продукты включают ортомозаику, облака точек, выходы DSM / DTM и текстурированные трехмерные модели, наряду с рабочими процессами GNSS / PPK, где это уместно. Начнем с уже определенных репрезентативного подмножества и приемочных замечаний. Просмотрите фактический загруженный результат, а не рассматривайте название службы или статус завершения как доказательство определенной точности или равномерного полного покрытия.