Что означает измерение на самом деле
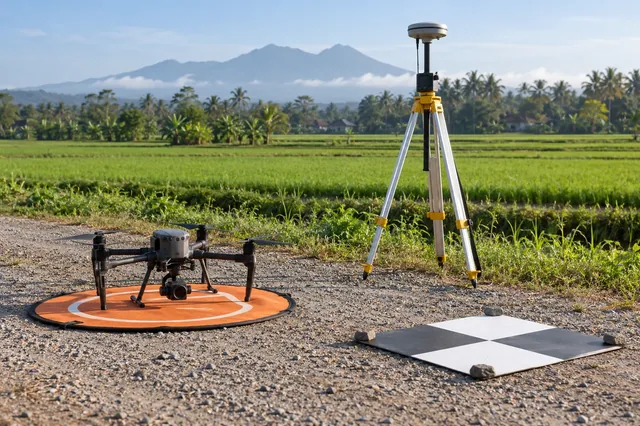
Относительное решение ровера привязано к координатам, назначенным его опорной станции. Если эти координаты содержат общее смещение, то точное относительное решение может наследовать его. Длительное усреднение отдельного базового положения может уменьшить некоторые случайные вариации, оставляя нерешенными систему отсчета или систематические проблемы. Поэтому базовая координата заслуживает своего собственного происхождения, неопределенности, эпохи и высоты. Отношение к нему как к случайной ценности установки может подорвать тщательно наблюдаемый и обработанный проект картирования.
Воспроизводимая рабочая процедура
Запишите памятник станции или точку оккупации, ссылку на антенну, дату измерения, источник координат, опорную раму и тип высоты. Если координаты исходят от внешней службы или предыдущей съемки, сохраните этот отчет и подтвердите, что текущая настройка антенны относится к той же точке. Проверить порядок единицы и оси на импорт. Держите любую новую предполагаемую базовую координату отдельно от известной обследованной координаты. Переработайте небольшой общий интервал ровера при изменении ссылки, чтобы полученный сдвиг можно было проверить перед выполнением всего проекта.
Иллюстративный расчет и интерпретация
Предположим, что иллюстративная координата базы введена в 0.8 метра к востоку от ее независимо установленного положения. Базовый уровень ровера, который в противном случае правильно оценен, может разместить полученные координаты примерно на 0.8 метра к востоку от места. Повторяющиеся занятия марсоходов могут тесно согласовываться друг с другом и все еще разделять это перемещение. Если на освидетельствованной контрольной точке показано аналогичное смещение направления, исследуйте эталонную цепочку перед изменением калибровки изображения или добавлением произвольных локальных исправлений. Расчет иллюстрирует общую ошибку режима, а не конкретное требование производительности приемника.

Проверка качества и диагностика неудач
Сравните базовые профессии или независимые справочные решения в одной и той же системе и эпохе. Изучите высоту антенны и вертикальное значение перед интерпретацией вертикального несоответствия. Координат отсчета, скопированный с штифта карты, не эквивалентен координате обследованной станции только потому, что оба отображают много десятичных знаков. Сохраните фотографии установки станции и точные введенные значения. Сообщите, привязана ли окончательная карта к независимо проверенной ссылке или только к приблизительному местному происхождению, и сохраните это различие видимым во всех заявлениях о точности.
Построить цепочку доказательств
Сохраните оригинальные наблюдения приемника, записи событий камеры, конфигурацию датчика и журнал обработки вместе, прежде чем что-либо редактировать. Работа над копиями и контрольными суммами файлов записи, чтобы позднее можно было проследить несоответствие к конкретному входу. Полезная таблица доказательств связывает каждое имя изображения со временем события, записью траектории, статусом решения и причиной исключения. Пропавшие записи заслуживают изучения до начала реконструкции; привлекательная карта не может восстановить наблюдения, которые никогда не были записаны, или установить, какие часы снабдили незарегистрированной меточкой времени.
Отдельная точность от точности отсчета
Навигационное решение с жесткой кластеризацией описывает повторяемость в соответствии с предположениями, используемыми его оценщиком. Это не доказывает, что координата базы, система высоты, происхождение датчика или время экспозиции камеры являются правильными. Относитесь к этим элементам как к отдельным частям измерительной цепи. Сначала проверьте внутреннюю согласованность, а затем сравните с независимыми обследованными признаками, которые не были учтены при любой корректировке. Сообщите о направленном смещении, а также рассеянии, потому что почти постоянное смещение может сосуществовать с очень небольшим стандартным отклонением положения.
Конструкция контролируемого сравнения
Измените один выбор обработки за раз и сохраните оба вывода. Сравните общий временной интервал и одно и то же подмножество изображений, вместо того, чтобы позволить различным исключениям замаскировать эффект. Укажите разницу координат по времени, скорости, скорости поворота и статусу решения. Шаг, плавный дрейф и периодическое колебание предполагают различные механизмы. Запишите ожидаемую подпись, прежде чем смотреть на результат; это уменьшает соблазн объяснить каждую модель после факта или выбрать настройки только потому, что их отчет выглядит лучше.
неопределенность операционная
Создайте реестр неопределенности с колонками для источника, единиц, возможного смещения, временного поведения и доказательств, используемых для его оценки. Комбинировать независимые случайные компоненты через дисперсию можно только тогда, когда независимость оправдана. Держите общие ошибки ссылок и неизвестные систематические эффекты видимыми, а не делите их на количество фотографий. Переведите возникающую неопределенность в фактическую задачу: определение местоположения актива, сравнение высот или оценка смещения границы могут потребовать различных решений о принятии, даже если они используют один и тот же базовый набор изображений.
Проверяйте независимые места
Распространять независимые проверки через нанесенный на карту след и по соответствующим типам поверхности. Запишите, как измерялась каждая опорная точка, как определялся ее центр на выходе и позволяет ли окружающая местность стабильно сравнивать. Осмотрите остаточные стрелки и различия в высоте пространственно, затем суммируйте действительную выборку с ее количеством и охватом. Не убирайте втихомолку сложные чеки. Исследуйте их, документируйте исключения и отличайте проблему приобретения от проблемы оценки или интерпретации, прежде чем принимать результат.
Сохранить контекст выпуска
В передаче должны быть указаны дата наблюдения, координатная система отсчета, вертикальная конвенция, временная шкала, смещения датчиков, версия обработки и фактически выполненные проверки. Включите любой интервал, который зависит от деградированного навигационного решения и объясните, как эти изображения были обработаны. Сохраните машиночитаемый манифест рядом с короткой человеческой читаемой запиской. Рецензент должен иметь возможность воспроизводить выбор полезных наблюдений и понимать пределы без доступа к исходному оператору или скриншоту временной панели инструментов приложения.
Проверить решение, а не только файл
Определите решение ниже по потоку, прежде чем выбрать допуск к приемке. Карта обзора, сравнение повторных опросов и инженерное измерение могут использовать похожие файлы, требуя при этом разных доказательств. Напишите допуск в физических единицах и указывайте, где он применяется. Если имеющиеся проверки не охватывают тип поверхности или условия эксплуатации, четко определите этот пробел. Это делает условное принятие полезным: аналитик может выпустить поддерживаемую часть, сохранить помеченную часть для расследования и избежать молчаливого распространения доказательств за пределы фактически исследованных мест.
Отличить предположение от наблюдения
Сохраните краткую интерпретацию, разделяющую измеренные величины, расчеты и предположения. Цифровой пример в этой статье является иллюстрацией механизма; заменить его входы с измерениями проекта, прежде чем принимать оперативное решение. Для неопределенного входа повторите расчет в пределах допустимого диапазона и посмотрите, изменится ли вывод. Если это так, то получение более качественных доказательств для этого ввода может быть более ценным, чем корректировка несвязанных настроек обработки. Сохраняйте альтернативные результаты, чтобы рецензент мог понять, почему выбранный рабочий процесс был оценен адекватно.
Использование результата в картографическом проекте
Программное обеспечение для картографирования дронов наиболее полезно здесь, когда его выходы остаются подключенными к документированным входам и проверкам. Проект DroneCollab можно рассматривать как одно из направлений обработки, в то время как аналитик сохраняет ответственность за интерпретацию координат, независимую валидацию и пригодность для предполагаемого измерения. Подтвердите имеющиеся варианты импорта и экспорта для фактического проекта, а не предполагайте, что название продукта устанавливает поддержку или точность.