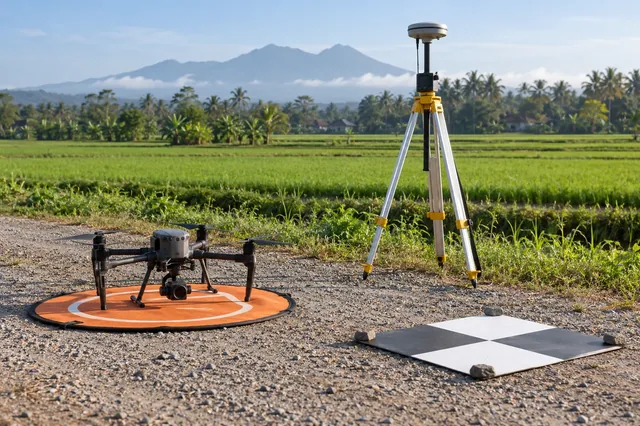
O que significa realmente a medição
Uma solução para frente estima a trajetória em ordem cronológica, enquanto uma solução para trás processa observações na direção oposta. Sua comparação pode expor a inicialização, rastreamento ou sensibilidade do modelo, e suavizar pode combinar informações de ambas as direções. Os dois resultados não são inquéritos independentes, pois utilizam grande parte dos mesmos dados e informações de referência. A concordância é evidência de consistência útil; o desacordo identifica uma questão a ser investigada. Nenhum dos resultados, isoladamente, estabelece a exatidão absoluta do quadro de referência ou das posições da câmera.
Um processo de trabalho reprodutível
Processe ambas as direções com configurações documentadas e comparáveis. Exportar um conjunto comum de épocas e comparar coordenadas apenas após confirmar ponto de referência, quadro, unidades e escala de tempo. Traçar diferenças direcionais ao lado do estado da solução e interrupções de observação. Mantenha as soluções não amoladas se um produto combinado for produzido. Examine intervalos em torno da inicialização e gaps de dados separadamente de períodos estáveis. Use a documentação do processador para entender como pesos e decisões de ambiguidade entram em qualquer estimativa combinada, em vez de assumir que é uma média simples de coordenadas.
Cálculo e interpretação ilustrativos
Suponhamos que uma trajectória ilustrativa para a frente e para trás diverja verticalmente em 0.04 metros no céu aberto, mas em 0.35 metros perto de uma interrupção de trio. Uma saída combinada com uma altura intermediária não demonstra que o ponto médio seja verdadeiro. O maior desacordo sugere uma redução da confiança e a necessidade de inspecionar observações, histórias de ambiguidades e verificações independentes perto desse intervalo. Se ambas as direções compartilham um erro de altura de um metro, sua diferença pode permanecer pequena. Este exemplo separa a consistência interna da precisão de referência externa.

Controlos de qualidade e diagnóstico de falhas
Resumir as diferenças por intervalo e condição de solução, mantendo valores assinados e maximas, bem como dispersão típica. Não esconda um desacordo localizado dentro de uma missão média ampla. Verifique se exclusões de imagens diferentes ou interpolação de tempo explicam o resultado antes de diagnosticar falha de navegação. Quando um intervalo permanece não resolvido, marque seus eventos da câmera e avalie explicitamente seu tratamento no ajuste de imagem. Preservar o relatório de comparação para que uma coordenada de referência posterior ou mudança de software possa ser testada com base na mesma evidência de base.
Construir uma cadeia de provas
Mantenha as observações do receptor original, registros de eventos da câmera, configuração do sensor e processamento de log juntos antes de editar qualquer coisa. Trabalhe em cópias e registre os dados de verificação de arquivos para que uma discrepância posterior possa ser rastreada a uma entrada particular. Uma tabela de evidências útil liga cada nome de imagem ao seu tempo de evento, registro de trajetória, status da solução e motivo de exclusão. Entradas desaparecidas merecem investigação antes de uma reconstrução começar; um mapa atraente não pode restaurar observações que nunca foram registradas ou estabelecer qual relógio forneceu uma data-hora não documentada.
Separar a precisão da precisão de referência
Uma solução de navegação fortemente agrupada descreve a repetibilidade sob os pressupostos utilizados pelo seu estimador. Não prova que a coordenada de base, o sistema de altura, a origem do sensor ou o tempo de exposição da câmera estejam corretos. Tratar esses itens como partes separadas da cadeia de medição. Primeiro inspecione a consistência interna, depois compare com características independentes pesquisadas que foram retidas de qualquer ajuste. Relatar um viés direcional, bem como dispersão, porque um deslocamento quase constante pode coexistir com um desvio padrão de posição muito pequeno estimado.
Projetar uma comparação controlada
Mude uma escolha de processamento de cada vez e retenha ambas as saídas. Compare um intervalo de tempo comum e o mesmo subconjunto de imagem, em vez de permitir exclusões diferentes para disfarçar o efeito. Trace as diferenças de coordenadas contra o tempo, velocidade, taxa de giro e status da solução. Um passo, uma deriva suave e uma oscilação periódica sugerem mecanismos diferentes. Escreva a assinatura esperada antes de olhar para o resultado; isso reduz a tentação de explicar cada padrão após o fato ou escolher configurações apenas porque seu relatório parece melhor.
Tornar operacional a incerteza
Criar um registro de incerteza com colunas para fonte, unidades, possíveis vieses, comportamento temporal e as evidências utilizadas para estimá-lo. Combine componentes aleatórios independentes através da variância somente quando a independência é defensável. Mantenha visíveis erros de referência compartilhados e efeitos sistemáticos desconhecidos em vez de dividi-los pelo número de fotografias. Traduza a incerteza resultante para a tarefa real: localizar um ativo, comparar elevações ou estimar um deslocamento de contorno pode exigir decisões de aceitação diferentes, mesmo quando eles usam a mesma coleção de imagens subjacentes.
Verificar locais independentes
Distribuir verificações independentes através da pegada mapeada e através de tipos de superfície relevantes. Registre como cada ponto de referência foi medido, como seu centro foi identificado na saída e se o terreno circundante permite uma comparação estável. Inspecione as diferenças de altura e setas residuais espacialmente, em seguida, resuma a amostra válida com sua contagem e cobertura. Não apague silenciosamente verificações difíceis. Investigar, documentar exclusões e distinguir um problema de aquisição demonstrado de um problema de medição ou interpretação de referência antes de aceitar o entregue.
Preservar o contexto de lançamento
A entrega deve indicar a data de observação, o quadro de referência de coordenadas, a convenção vertical, a escala de tempo, os deslocamentos dos sensores, a versão de processamento e as verificações realmente realizadas. Incluir qualquer intervalo que se baseie em uma solução de navegação degradada e explicar como essas imagens foram tratadas. Preservar uma máquina legível manifesto ao lado de uma breve nota humana legível. Um revisor deve ser capaz de reproduzir a seleção de observações utilizáveis e compreender os limites sem acesso ao operador original ou uma captura de tela de um painel de aplicação temporário.
Teste a decisão, não apenas o arquivo
Definir a decisão a jusante antes de escolher uma tolerância de aceitação. Um mapa geral, uma comparação de pesquisa repetida e uma medição de engenharia podem usar arquivos similares enquanto requerem evidências diferentes. Escreva a tolerância em unidades físicas e indique a pegada onde se aplica. Se os controlos disponíveis não cobrirem um tipo de superfície ou uma condição de funcionamento, identifique explicitamente essa lacuna. Isso torna uma aceitação condicional útil: o analista pode liberar uma porção suportada, manter uma parte marcada para investigação, e evitar silenciosamente estender evidências além dos locais realmente examinados.
Distingue uma suposição de uma observação
Mantenha uma pequena nota de interpretação separando quantidades, cálculos e pressupostos medidos. O exemplo numérico deste artigo é uma ilustração de um mecanismo; substitua seus insumos por medições de projeto antes de tomar uma decisão operacional. Para uma entrada incerta, repita o cálculo sobre uma faixa defensável e veja se a conclusão muda. Se o fizer, obter melhores evidências para essa entrada pode ser mais valioso do que ajustar configurações de processamento não relacionadas. Mantenha os resultados alternativos para que um revisor possa entender por que o fluxo de trabalho selecionado foi considerado adequado.
Usando o resultado em um projeto de mapeamento
O software de mapeamento ortomástico é mais útil aqui quando suas saídas permanecem conectadas às entradas e verificações documentadas. Um projeto DroneCollab pode ser considerado como um destino de processamento, enquanto o analista mantém a responsabilidade pela interpretação de coordenadas, validação independente e adequação para a medida pretendida. Confirme as opções de importação e exportação disponíveis para o projeto real, em vez de assumir que um nome do produto estabelece suporte ou precisão.