実際に測定が意味するもの
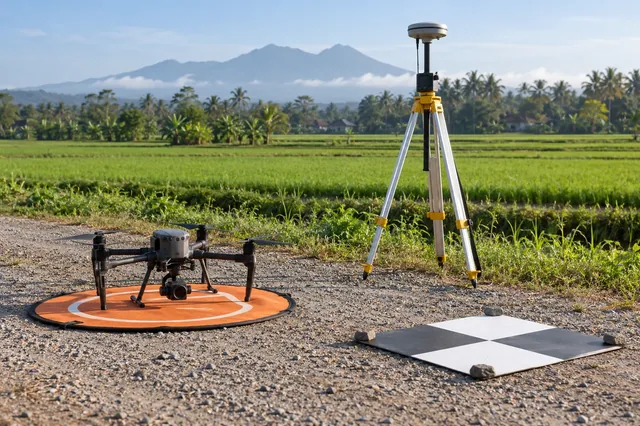
アンテナ高さは、GNSS処理モデルの参考点に調査された地上マークを接続します。 楽器の手順に応じて、垂直方向またはスロップングパスに沿って、指定された物理的機能に測定することができます。 アンテナ段階の中心はハウジングの上の単にであり、アンテナ口径測定の大会問題。 測定されたスラント距離を縦の高さのフィールドと混合することで、よりローバー観測を収集し解決できない系統的な垂直の問題が生成されます。
再現可能な作業手順
アンテナモデル、アンテナ参照ポイント、および文書から高さ測定方法を特定します。 地上のマークと楽器のセットアップを写真で記録します。 実用的で、入る単位を確かめる一度以上の高さを独自に測定して下さい。 傾斜測定が変換されると、最終数値だけ保存するのではなく、使用される幾何学と式を保持します。 どんな動きでもセットアップを点検して下さい。 物理測定と処理アンテナモデルの両方を保存するため、別のアナリストは、既に適用されたオフセットを確立することができます。
計算と解釈
イラストの形状では、縦軸から横方向0.25mの点に2.05mの傾斜距離が測定されます。 対応する垂直コンポーネントは、2.035メートルほどの2.05平方マイナス0.25平方フィートの正方形のルートです。 垂直方向に 2.05 を直接入力すると、この単純形状の約 0.015 mが導入されます。 実際のアンテナ手順には、追加の参照オフセットが含まれる場合があります。そのため、この計算は区別だけを実証します。それは、機器固有の測定命令を置き換えません。
質の点検および失敗の診断
独立したチェックを横断して、ほぼ定数の垂直残留物を探し、その逆に、可搬的なセットアップミスと比較します。 アンテナやダタムエラーを隠すことができるため、最終モデルからすぐに手段を削除しないでください。 ベースとローバーが同じ高さの慣習を使用し、カメラオフセットが別々に処理されるかどうかを確認します。 最終ハンドオーバーで設定レコードを保持します。 特に、物理的なセットアップが職業間で変化した場合、異なる日付からの調査を比較するときに、明らかに小さな測定の曖昧さは問題にすることができます。
証拠チェーンの構築
元の受信機の観察、カメライベントレコード、センサー構成、および編集前に一緒にログを処理することを保持します。 コピーやレコードファイルチェックサムで作業し、後々の不透明度を特定の入力に追跡できるようにします。 有用な証拠表は、各イメージをイベントの時間、軌跡記録、ソリューションステータス、および除外理由にリンクします。 再建が始まる前に、エントリのミスは調査に値します。 魅力的なマップは、記録されていないか、または、どのクロックが文書化されていないタイムスタンプを受け取ったかを確立しないように観察を復元することはできません。
基準精度から分離した精度
密接に集約されたナビゲーションソリューションは、その推定者によって使用される仮定の下での繰り返し性を記述します。 ベース座標、高さシステム、センサーの起源、カメラの露出時間が正しいことを証明しません。 測定チェーンの別部分としてそれらの項目を扱います。 まずは内部の一貫性を調べ、独立した調査機能と比較して、任意の調整から保護された。 ほぼ定数の変位が非常に小さい推定位置の標準の偏差と共存することができるので、方向性バイアスだけでなくスキャッターを報告して下さい。
制御比較の設計
処理選択を一度に変え、出力を両方保持して下さい。 異なる排除が効果を解明することを可能にするのではなく、一般的な時間間隔と同じ画像のサブセットを比較します。 座標差を時間、速度、回転率、およびソリューションの状態にプロットします。 段差、滑らかな漂流、定期的な振動は異なるメカニズムを提案します。 結果を見る前に、予想される署名を書き留めてください。これは事実の後にすべてのパターンを説明するためのテンポを減らし、レポートがより良く見えるためだけ設定を選択することです。
不確実性を発揮する
ソース、ユニット、可能なバイアス、一時的な行動、およびそれを推定するために使用される証拠のための列で不確実性レジスタを作成します。 独立性が守れるときだけ、分散による独立したランダムなコンポーネントを結合します。 共有参照エラーと未知の系統的効果を、写真の数でそれらを分割するのではなく、表示保ちます。 その結果を実際のタスクに不確実性を変換: アセットを配置, 上昇を比較します。, または境界変位を推定することは、同じ基礎的な画像コレクションを使用する場合であっても、異なる受け入れの決定を必要とする場合があります.
独立した場所をチェック
地図付きフットプリントと関連する表面タイプを横断して独立したチェックを配布します。 各基準点の測定方法、その中央が出力でどのように識別され、周囲の地形が安定した比較を許可するかを記録します。 残留矢印と高さの違いを空間的に調べ、そのカウントとカバレッジで有効なサンプルを要約します。 チェックをサイレントに削除しないでください。 それらを調査し、文書の除外を文書化し、成果物を受け入れる前に、参照測定または解釈問題から実証済みの取得問題を区別します。
リリースコンテキストを保存
ハンドオーバーは、観察日付を述べ、参照フレーム、垂直慣習、時間スケール、センサーオフセット、処理バージョンを調整し、実際に実行されているチェックを調節する必要があります。 劣化したナビゲーションソリューションに依存する間隔を含んだり、それらの画像がどのように処理されたかを説明したりします。 短い人間の読みやすいノートの横に機械で読みやすいマニフェストを保存します。 査読者は、使用可能な観測の選択を再現し、元の演算子にアクセスしたり、一時的なアプリケーションダッシュボードのスクリーンショットにアクセスすることなく制限を理解することができます。
決定を検証するだけでなく、ファイル
受容許容範囲を選択する前に、下流決定を定義します。 概要マップ、繰り返しアンケート比較、およびエンジニアリング測定は、異なる証拠を必要とする間、同様の検索ファイルを使用することができます。 物理的なユニットに許容を記述し、それが適用されるフットプリントを状態にします。 利用可能なチェックが表面タイプや動作条件を覆いていない場合は、そのギャップを明示的に識別します。 これは、条件付き受諾を有用にします。アナリストはサポートされた部分を解放し、調査のためのフラグを立てられた部分を保持し、実際に検討した場所を越えて無声に証拠を拡張することを避けます。
観察から想定を捨てる
測定した量、計算、および仮定を分離する短い解釈のノートを保って下さい。 本記事の数値例は、機構のイラストです。運用決定を行う前に、プロジェクト測定で入力を置き換えます。 不確実な入力のために、防御範囲上の計算を繰り返し、結論が変化するかどうかを確認します。 場合、その入力に対するより良い証拠を得るには、関連のない処理設定を調整するよりも価値があるかもしれません。 代替結果を保持するので、審査官は、選択したワークフローが十分に判断された理由を理解することができます。
マッピングプロジェクトで結果を使う
オンラインフォトグラメトリーソフトウェアは、出力が文書化された入力とチェックに接続されたままにする場合、ここで最も便利です。 ドローンCollabプロジェクトは、分析者は、意図した測定のための調整解釈、独立した検証、適合性について責任を保持しながら、1つの処理先として考慮することができます。 (DroneCollab) 製品の名称がサポートや精度を確立するのではなく、実際のプロジェクトで利用可能なインポートとエクスポートオプションを確認します。