जीआईएस
जीआईएस में एक सीआरएस बनाम ट्रांसफॉर्मिंग निर्देशांक को असाइन करना
एक समन्वय संदर्भ प्रणाली को सौंपने से सॉफ्टवेयर को बताता है कि मौजूदा संख्याओं की व्याख्या कैसे की जानी चाहिए।
7 पढ़ानालेख पढ़ें
डॉन कोलबा जर्नल
व्यावहारिक फोटोग्राममेट्री, GNSS, IMU, GIS और रिमोट सेंसिंग विधियों का अन्वेषण करें। तकनीकी स्पष्टीकरण, काम उदाहरण और फील्ड चेक लोगों के लिए हवाई तस्वीरों को उपयोग करने योग्य मानचित्रों में बदल दिया गया है।

एक समन्वय संदर्भ प्रणाली को सौंपने से सॉफ्टवेयर को बताता है कि मौजूदा संख्याओं की व्याख्या कैसे की जानी चाहिए।
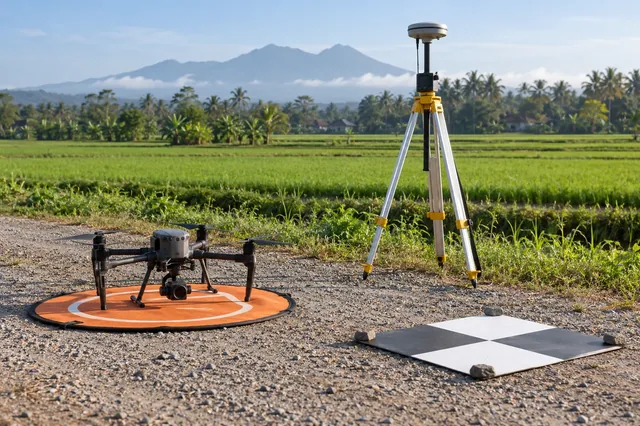
एक सर्वेक्षण लक्ष्य निर्देशांक प्रत्येक छवि में एक ही भौतिक स्थान के साथ जुड़ा होना चाहिए।
नियंत्रण बिंदुओं को अपनी ज्यामिति के साथ-साथ उनकी संख्या के माध्यम से पुनर्निर्माण को नियंत्रित करते हैं।
ग्राउंड कंट्रोल अवलोकन मॉडल को परिभाषित करने या समायोजित करने में भाग लेते हैं, जबकि चेकपॉइंट्स स्वतंत्र रूप से अपने व्यवहार का मूल्यांकन करने के लिए रोके जाते हैं।
एक समरूपता मैट्रिक्स एक अनुमानक मॉडल के तहत अनिश्चितता का वर्णन करता है और समन्वय घटकों के बीच संबंध शामिल है।
एक दोहरी एंटीना प्रणाली अपने एंटेना को सापेक्ष GNSS अवलोकनों से जोड़ने वाली बेसलाइन के अभिविन्यास का अनुमान लगा सकती है।
जीपीएस समय, यूटीसी और स्थानीय नागरिक समय अलग समय प्रतिनिधित्व कर रहे हैं।
एक छवि geotag मेटाडाटा है जो एक तस्वीर से जुड़ा हुआ है, पूरी तरह से नेविगेशन समाधान नहीं है।
नेविगेशन रिकॉर्ड और कैमरा एक्सपोजर शायद ही कभी एक ही पल में होते हैं।
एक कैमरा इवेंट मार्क एक विद्युत या सॉफ्टवेयर इवेंट रिकॉर्ड करता है जिसका उद्देश्य नेविगेशन समय पर छवि को संबंधित करना है।
एक फॉरवर्ड समाधान क्रोनोलॉजिकल क्रम में प्रक्षेपवक्र का अनुमान लगाता है, जबकि एक बैकवर्ड समाधान विपरीत दिशा में अवलोकन को संसाधित करता है।
पोस्ट संसाधित kinematic पोजिशनिंग रिकॉर्ड किए गए अवलोकनों का उपयोग करता है, बजाय पूरी तरह से एक लाइव सुधार लिंक पर निर्भर करता है।
कोई मिलान लेख नहीं। एक व्यापक तकनीकी शब्द आज़माएं।