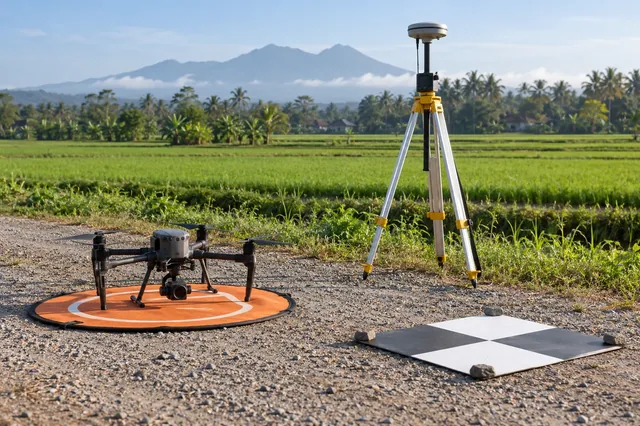
Lo que la medición significa realmente
GNSS code observations estima signal travel time through a recognizable transmitted pattern. Las observaciones de fase de la portadora hacen un seguimiento del ciclo de transporte mucho más corto, pero incluyen un recuento de ciclo entero desconocido. Por lo tanto, los dos tipos de observación tienen diferentes propiedades de ruido y ambigüedad. Un receptor que registra la fase de portador proporciona información útil para un posicionamiento relativo preciso, pero la grabación por sí sola no establece una solución correcta de ambigüedad. Las observaciones de referencia, la continuidad de seguimiento, los modelos y el control de calidad siguen siendo parte del proceso de medición antes de que se acepte cualquier coordenadas de imagen.
Procedimiento de trabajo reproducible
Inspeccione el inventario de observación en lugar de asumir que una exportación de coordenadas contiene información cruda. Grabar constelaciones disponibles, frecuencias, intervalo de muestreo y metadatos receptores. Para el procesamiento relativo, verifique las observaciones simultáneas en la referencia y rover y confirme que los tipos de señal requeridos se solapan. Preserva el código y las observaciones del transportista con su pérdida de indicadores de bloqueo. Mantenga la solución procesada separada del registro bruto para que una coordinación de referencia mejorada o una decisión de calidad revisada se pueda evaluar sin pretender que geotags de imagen redondeada contienen todas las mediciones originales.
Cálculo e interpretación de ilustración
Utilizando una longitud de onda ilustrativa de 0.19 metros, un error de recuento completo sin resolver de tres ciclos corresponde a 0.57 metros en esa observación. Se trata de un error espacial de observación, no de un offset directo de posición tridimensional; geometría satelital y el modelo de estimación determinan cómo afecta las coordenadas. Una fase fraccional se puede medir finamente mientras el entero permanece equivocado. El ejemplo explica por qué la aparente precisión de una medición del portador y la corrección de su rango reconstruido son preguntas separadas.
Controles de calidad y diagnóstico de fallos
Compruebe los residuos por satélite y frecuencia, estado de ambigüedad con el tiempo, y comportamiento cerca de interrupciones. No infiere la calidad del número de lugares decimales en el archivo de coordenadas. Compare observaciones de repetición independientes o cheques retenidos e inspeccione si una solución fija sigue siendo consistente a través de la geometría cambiante. Cuando sólo se disponga de posiciones procesadas, indica que la limitación es clara. Puede que todavía sea posible construir un mapa útil, pero la evidencia prima desaparecida limita la capacidad de diagnosticar o reprocesar la cadena de navegación.
Construir una cadena de pruebas
Mantenga las observaciones originales del receptor, registros de eventos de cámara, configuración de sensores y procesamiento de registro juntos antes de editar cualquier cosa. Trabaja en copias y compruebas de archivos de registro para que una discrepancia posterior pueda ser trazada a una entrada particular. Una tabla de evidencia útil vincula cada nombre de imagen a su tiempo de evento, trayectoria, estado de solución y razón de exclusión. Las entradas desaparecidas merecen investigación antes de que comience una reconstrucción; un mapa atractivo no puede restaurar las observaciones que nunca fueron registradas o establecer qué reloj proporcionó un timetamp indocumentado.
Precisión separada de la precisión de referencia
Una solución de navegación muy agrupada describe la repetibilidad bajo las hipótesis utilizadas por su calculador. No prueba que la coordinación base, sistema de altura, origen sensor o tiempo de exposición a la cámara sea correcto. Trate de estos elementos como partes separadas de la cadena de medición. Primero inspeccionar la consistencia interna, luego comparar con las características independientes encuestadas que se retuvieron de cualquier ajuste. Informe un sesgo direccional y disperso, porque un desplazamiento casi constante puede coexistir con una desviación estándar de posición muy pequeña.
Diseño de una comparación controlada
Cambie una opción de procesamiento a la vez y retenga ambas salidas. Compare un intervalo de tiempo común y el mismo subconjunto de imagen, en lugar de permitir que diferentes exclusiones disimulen el efecto. Llena las diferencias de coordenadas contra el tiempo, la velocidad, la velocidad de giro y el estado de solución. Un paso, una deriva suave y una oscilación periódica sugieren diferentes mecanismos. Escribe la firma esperada antes de mirar el resultado; esto reduce la tentación de explicar cada patrón después del hecho o elegir ajustes simplemente porque su informe se ve mejor.
Hacer que la incertidumbre funcione
Crear un registro de incertidumbre con columnas para fuente, unidades, posibles sesgos, comportamiento temporal y las pruebas utilizadas para estimarlo. Combina componentes independientes aleatorios mediante la varianza sólo cuando la independencia es defensible. Mantenga los errores de referencia compartidos y los efectos sistemáticos desconocidos visibles en lugar de dividirlos por el número de fotografías. Traducir la incertidumbre resultante en la tarea real: localizar un activo, comparar elevaciones o estimar un desplazamiento de límites puede requerir diferentes decisiones de aceptación incluso cuando utilizan la misma colección de imágenes subyacentes.
Compruebe las ubicaciones independientes
Distribuir cheques independientes a través de la huella mapeada y a través de tipos de superficie relevantes. Recordar cómo se midió cada punto de referencia, cómo se identificó su centro en la salida, y si el terreno circundante permite una comparación estable. Inspeccione las flechas residuales y las diferencias de altura espacialmente, luego resumir la muestra válida con su cuenta y cobertura. No borre silenciosamente los cheques difíciles. Investigarlos, documentar exclusiones y distinguir un problema de adquisición demostrado de un problema de medición de referencia o interpretación antes de aceptar el entregable.
Preserve el contexto de liberación
La entrega debe indicar la fecha de observación, coordinar el marco de referencia, convención vertical, escala de tiempo, offsets de sensores, versión de procesamiento y cheques realizados en realidad. Incluya cualquier intervalo que se base en una solución de navegación degradada y explique cómo se manejaron esas imágenes. Preserve un manifiesto legible de máquina junto a una breve nota legible humana. Un revisor debe poder reproducir la selección de observaciones utilizables y entender los límites sin acceso al operador original o una captura de pantalla de un panel de aplicación temporal.
Prueba la decisión, no sólo el archivo
Definir la decisión de abajo antes de elegir una tolerancia de aceptación. Un mapa de visión general, una comparación de encuestas repetidas y una medición de ingeniería pueden usar archivos de aspecto similares mientras que requieren pruebas diferentes. Escribe la tolerancia en unidades físicas y indica la huella donde se aplica. Si los cheques disponibles no cubren un tipo de superficie o condición de operación, identifique esa brecha explícitamente. Esto hace que una aceptación condicional sea útil: el analista puede liberar una parte apoyada, retener una parte insignia para la investigación y evitar extender silenciosamente las pruebas más allá de los lugares realmente examinados.
Destinguir una suposición de una observación
Mantenga una nota de interpretación corta separando cantidades, cálculos y supuestos medidos. El ejemplo numérico de este artículo es una ilustración de un mecanismo; sus aportaciones por mediciones de proyectos antes de tomar una decisión operacional. Para una entrada incierta, repita el cálculo sobre un rango defensible y vea si la conclusión cambia. Si lo hace, obtener mejores pruebas para esa entrada puede ser más valiosa que ajustar la configuración de procesamiento no relacionada. Retener los resultados alternativos para que un revisor pueda entender por qué el flujo de trabajo seleccionado fue juzgado adecuado.
Utilizando el resultado en un proyecto de mapeo
El software de Mapping ortomosáico es muy útil aquí cuando sus productos permanecen conectados a los insumos documentados y cheques. Un proyecto DroneCollab puede considerarse como un destino de procesamiento, mientras que el analista mantiene la responsabilidad de coordinar la interpretación, validación independiente y idoneidad para la medición prevista. Confirme las opciones de importación y exportación disponibles para el proyecto real en lugar de asumir que un nombre de producto establece soporte o precisión.